Robostral Navigate vedie robota podľa jednej kamery a slovného pokynu
Mistral skúma navigáciu bez hĺbkového senzora. Model predpovedá cieľ v obraze, no benchmark ešte nie je skúškou bezpečnosti v továrni.
Kam sa má robot pozrieť a pohnúť
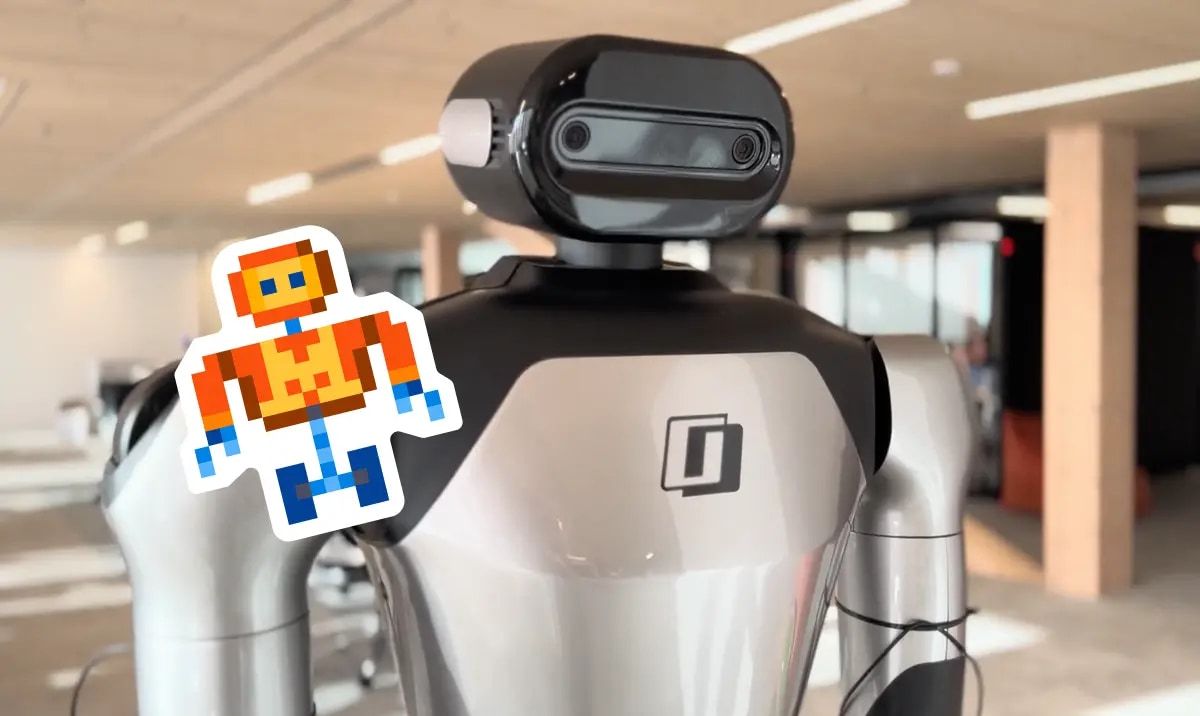
Robostral Navigate je osemmiliardový model Mistralu pre navigáciu podľa obrazu a jazykového zadania. Má dostať robota napríklad z haly cez chodbu k určitej polici. Ako vstup používa jednu bežnú RGB kameru; nepotrebuje hĺbkový obraz ako vstup do samotného modelu. Technická správa bola predložená v júli 2026.
Táto voľba môže uľahčiť použitie na rôznych platformách, ale nehovorí, že reálny robot nepotrebuje ďalšie senzory pre bezpečnosť. Navigačný model a bezpečnostné zastavenie pri človeku sú rozdielne úlohy.
Cieľ v obraze namiesto pevnej mierky
Model predpovedá bod, kam sa má robot presunúť, v aktuálnom obraze spolu s požadovanou orientáciou. Takýto spôsob môže byť menej závislý od rozmerov robota a parametrov kamery než jednotná sada priamo zadaných posunov. Ak cieľ nie je v zornom poli, opis systému počíta aj s pohybom v lokálnych súradniciach.
Autori uvádzajú približne 2,4 milióna tréningových trajektórií v 350-tisíc simulovaných scénach. Tréning pracuje s celými epizódami a opätovne využíva spoločný prefix. To má znížiť opakované spracovanie rovnakého kontextu. Následné učenie posilňovaním zlepšuje skúmanie prostredia a zotavenie z chýb.
Percentá treba viazať na verziu testu
Produktový text uvádza úspešnosť 76,6 percenta na nevidených prostrediach R2R-CE, zatiaľ čo abstrakt tretej verzie technickej správy uvádza 77,4 percenta. Čísla preto nemožno bez poznámky zamieňať. Podstatné je, že ide o konkrétny navigačný benchmark, nie o garantovanú úspešnosť v sklade zákazníka.
Pri praktickom posudzovaní treba preveriť osvetlenie, ľudí v pohybe, stratu výhľadu a reakciu na nejednoznačné zadanie. K tomu pribúda lokálne riadenie pohonu a spôsob bezpečného prerušenia. Mistral odkazuje záujemcov na svoj tím; oznámenie neuvádza univerzálny cenník hotového robota. Výsledok je zaujímavý smer vývoja navigácie, ktorého hranice sa musia overiť na konkrétnom stroji.
Jedna kamera zároveň znamená, že model pracuje len s tým, čo v danom okamihu vidí a čo si zachová z minulých pozorovaní. Pre praktické skúšky je preto dôležitá zmena zorného poľa, prekrytie objektov a rozdiely medzi tréningovým a skutočným prostredím. Ukážka prechodu kanceláriou môže demonštrovať schopnosť, ale neposkytuje úplnú mapu zlyhaní v rušnej prevádzke s nepredvídateľnými prekážkami.
Technický kontext
Stav overenia: Spracované podľa zdroja; redakcia postup nereprodukovala.
Verzie: Zdroj neuvádza konkrétne verzie.
Podmienky použitia: Použitie závisí od konkrétnej konfigurácie a dokumentácie uvedenej v zdrojoch.
Obmedzenia: Redakcia nereprodukovala testy dodávateľov; staršie udalosti sú v texte datované.
Zdroje
Súvisiace
Ďalšie články k téme
Robot už nemusí poznať polohu každého dielu naspamäť
Nová generácia robotických platforiem spája presný priemyselný pohyb s kamerou, výpočtom pri stroji a učením z ľudskej ukážky. Robot sa dokáže lepšie prispôsobiť zmene, no zodpovednosť za bezpečnú bunku zostáva na ľuďoch.
Keď sa materiál začne pohybovať podľa situácie
Dopravníky, sklady a autonómne vozíky sa učia spolupracovať. Namiesto jazdy po stále rovnakej trase môžu reagovať na voľný stroj, chýbajúci diel alebo zmenenú prioritu objednávky.
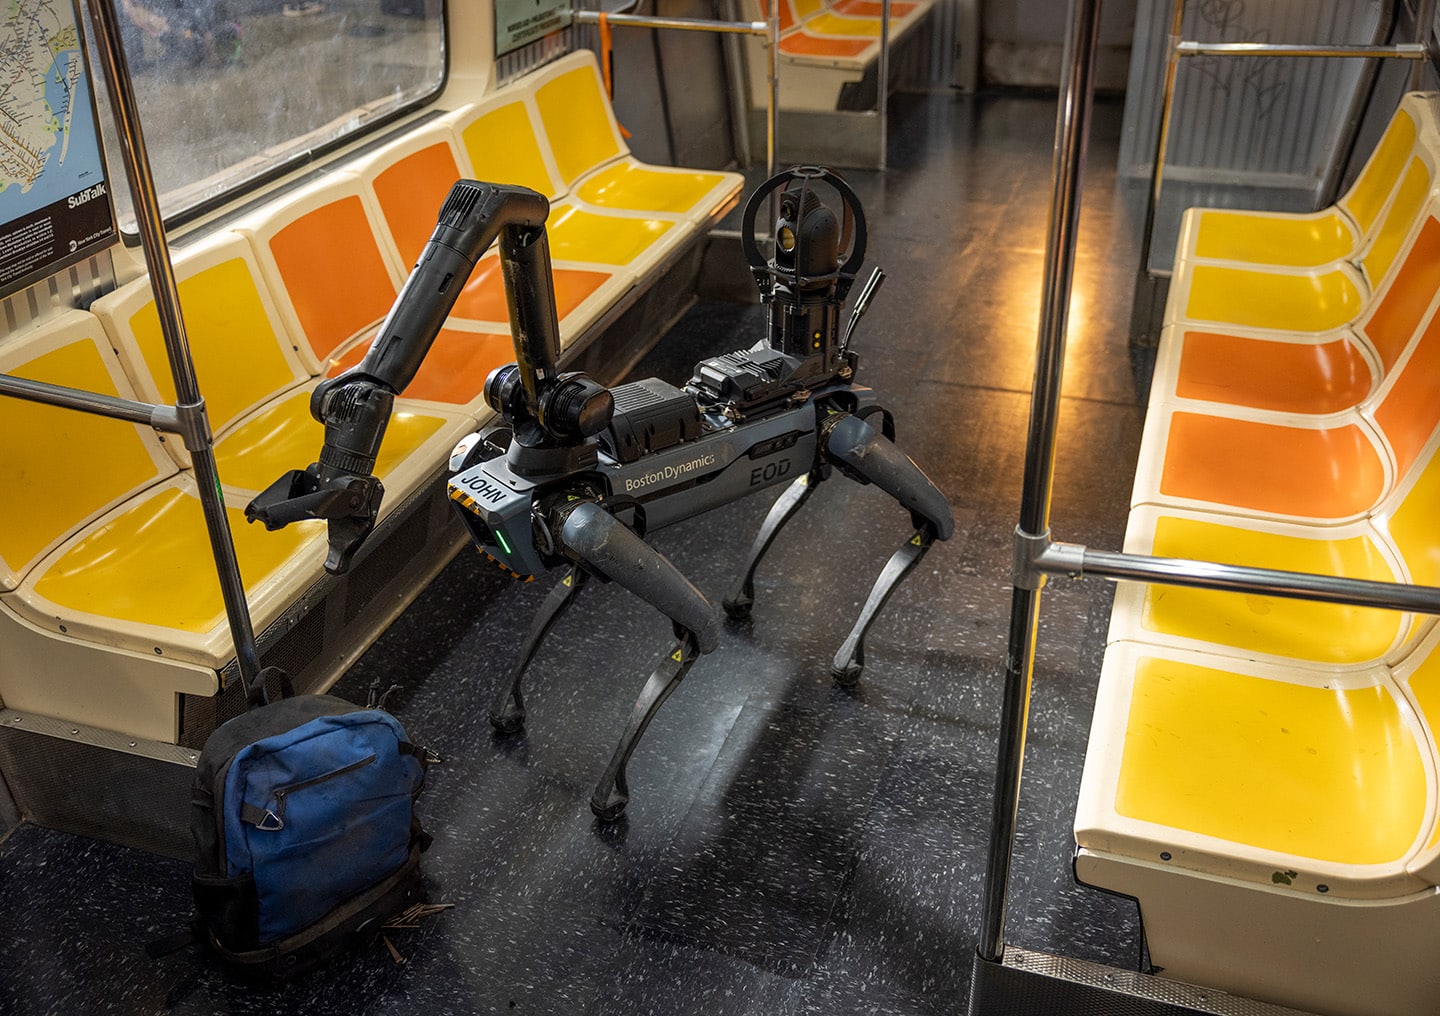
Spot pri zásahu prináša obraz z miesta, kam by človek vstupoval s rizikom
Prípady záchranných a bezpečnostných zložiek ukazujú význam pohyblivej kamery, rádiového spojenia a manipulátora.
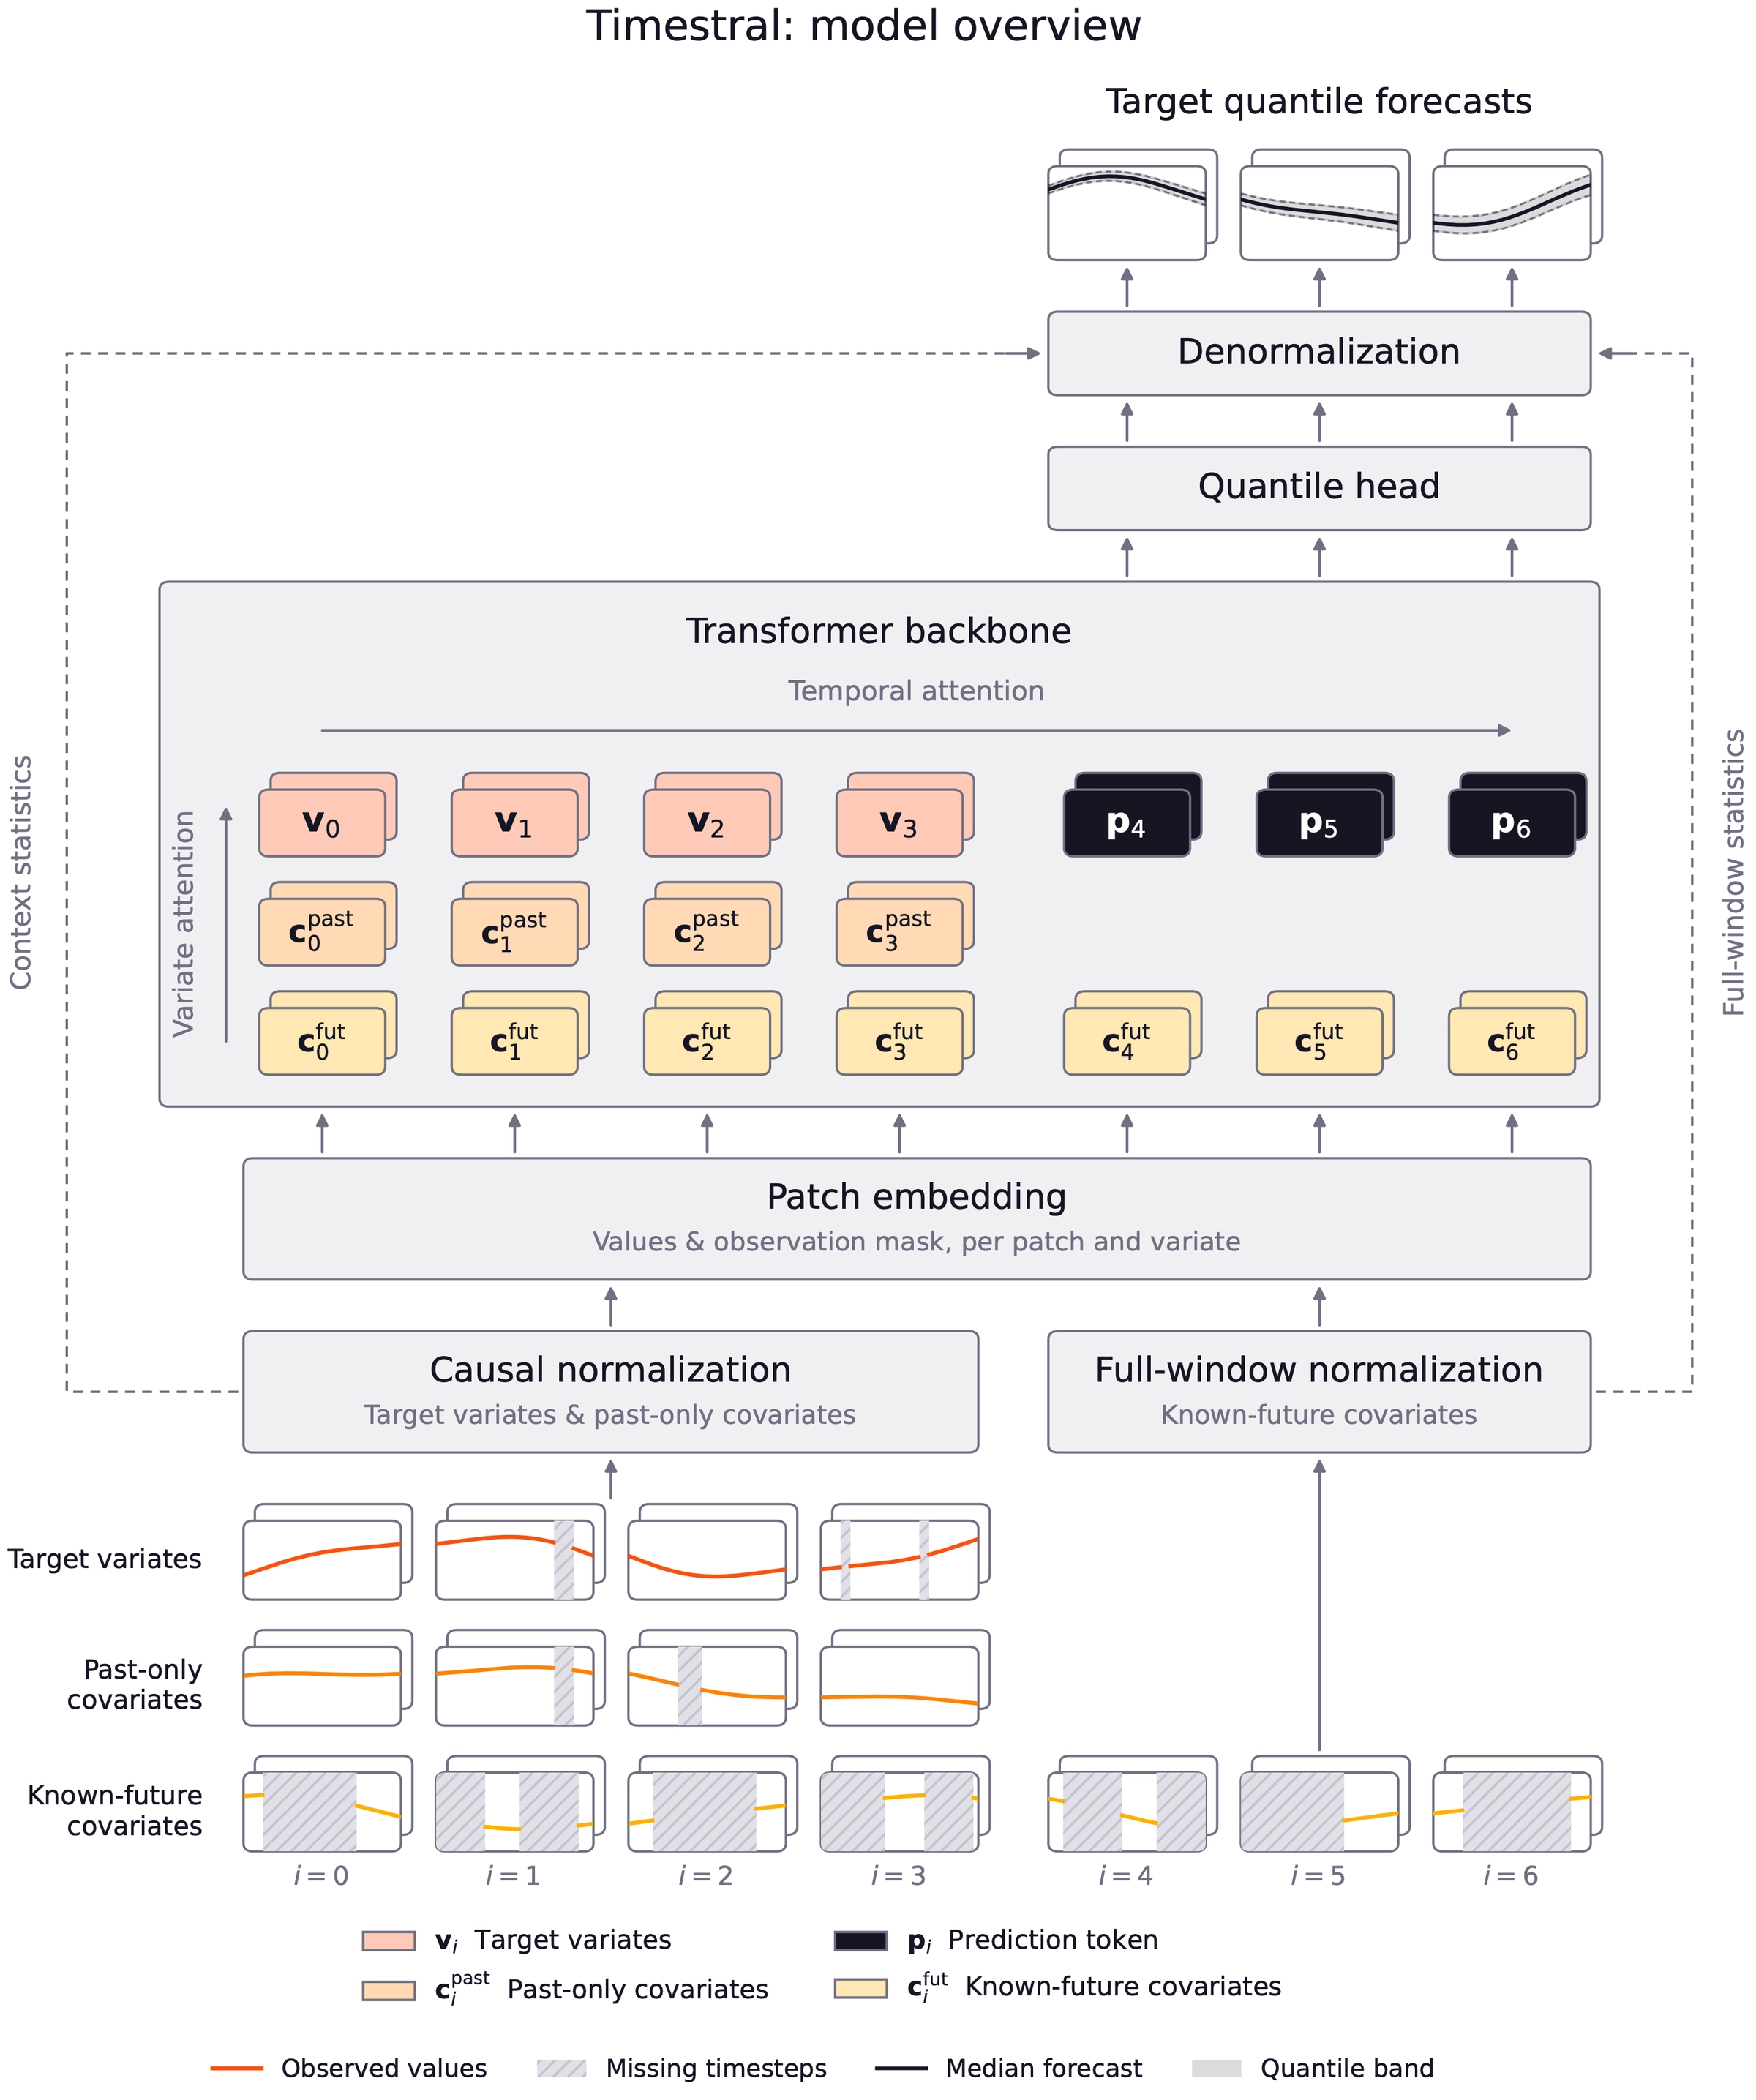
Timestral predpovedá údaje zo senzorov a zohľadní aj plán výroby
Mistral vydal štyri modely časových radov. Ich prínosom je spoločné spracovanie súvisiacich veličín a vyjadrenie neistoty predpovede.