Skild AI uviedol model S1 pre roboty a s NVIDIA ho nasadzuje aj na montáž systémov Blackwell
Skild AI podľa blogu NVIDIA predstavil základný robotický model S1, ktorý má zvládať nové viac-krokové úlohy z jedného video dema bez dodatočného doučovania na konkrétnu úlohu. Text zároveň opisuje stack NVIDIA pre dáta, simuláciu, tréning a inferenciu a uvádza nasadenie s Foxconnom na montáž systémov Blackwell. Výkonnostné čísla však pochádzajú od dodávateľa a bez metodiky ich nemožno brať ako nezávisle overený priemer praxe.
Čo sa mení
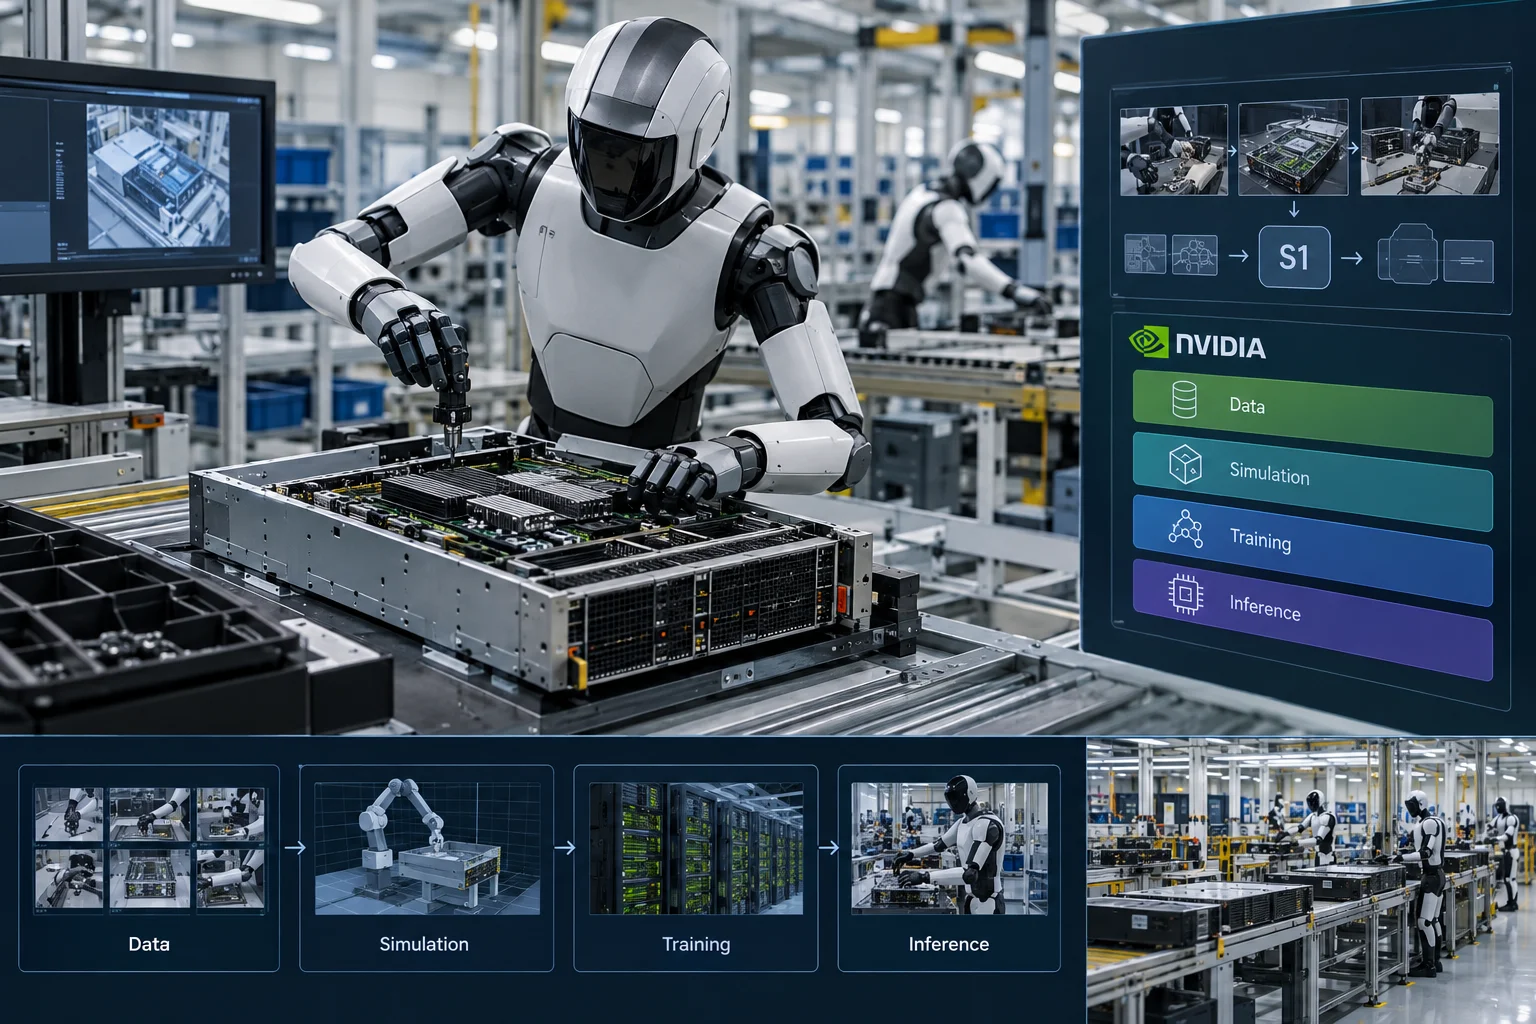
Skild AI podľa firemného blogu NVIDIA uviedol model S1, ktorý má robotovi umožniť naučiť sa novú viac-krokovú úlohu z jedného video predvedenia. Zdroj tvrdí, že model používa video ako vstupný prompt, úlohu má pochopiť a vykonať bez úpravy váh a bez dodatočného tréningu na konkrétnu úlohu, teda režimom in-context learning.1
Pre robotiku vo výrobe je to zaujímavé preto, že zdroj mierí na problém častých zmien: menia sa výrobky, rozloženie pracoviska aj sled operácií a klasické priemyselné roboty pri tom často vyžadujú nové dáta, pretrénovanie a validáciu.1
Ako je riešenie podľa zdroja postavené
Blog opisuje širšiu spoluprácu Skild AI a NVIDIA naprieč generovaním syntetických dát, tréningom, simuláciou aj nasadením fyzickej AI v prevádzke.1 Pri dátovej a tréningovej časti NVIDIA uvádza použitie modelov Cosmos a nástroja Cosmos Curator na diverzifikáciu a organizáciu dát.1 Simulačná vrstva má stáť na Omniverse, Isaac Sim a Isaac Lab, pričom Isaac Lab s fyzikálnym enginom Newton má pomáhať modelovať sily, kontakt, kolízie či tlak a znižovať rozdiel medzi simuláciou a realitou.1 Pre produkčné ladenie a inferenciu text menuje Nsight a TensorRT.1
Prakticky to znamená architektúru, v ktorej sa video ukážka nepoužíva iba ako anotácia, ale ako priamy prompt pre vykonanie novej sekvencie. Zdroj uvádza, že S1 má zvládať aj úlohy, ktoré neboli explicitne pokryté predtréningovým datasetom, vrátane viacminútových sekvencií s desiatkami manipulačných krokov.1
Doložený praktický význam
Najkonkrétnejší prevádzkový príklad v texte je spoločné nasadenie Skild AI, NVIDIA a Foxconnu: firmy podľa zdroja nasadzujú Skild Brain na dvojramenné manipulátory pre vysoko presnú montáž systémov NVIDIA Blackwell.1 V ukázanom workflowe má robot osadiť busbar a limit block, utiahnuť 16 skrutiek a reagovať na odchýlky počas viac-krokovej úlohy.1 To je dôležité najmä preto, že ide o opis konkrétnej montážnej sekvencie, nie iba všeobecné tvrdenie o „adaptívnej robotike“.1
Zdroj pridáva aj číselné výsledky, no treba ich čítať opatrne. NVIDIA píše, že v testoch Skildu dosiahol S1 pri nových viac-krokových úlohách približne 66 % úspešnosť na krok oproti 9 % pri podobnom AI systéme a že jedno krátke video môže byť podľa odhadu firmy podobne užitočné ako približne 380 manuálne nazbieraných tréningových príkladov.1 Bez zverejnenej metodiky, veľkosti vzorky a podmienok porovnania však ide o tvrdenia dodávateľa, nie nezávisle overený benchmark.1
Hranice toho, čo vieme
Dostupný podklad je jeden primárny zdroj od NVIDIA z 10. septembra 2026.1 Potvrdzuje uvedenie modelu S1 a opisuje smer nasadenia, ale nedokladá dlhodobú spoľahlivosť, bezpečnostné limity ani metodiku výkonových testov.1 Rovnako časť o nových GPU-akcelerovaných simulačných solveroch hovorí len to, že majú byť sprístupnené „čoskoro“ ako súčasť Newtonu; z textu preto nemožno vyvodiť ich súčasnú všeobecnú dostupnosť.1
Pre vývojárov robotiky je teda hlavnou novinkou skôr architektúrny posun: video ako prompt pre nové manipulačné úlohy, podopretý simulačným a deployment stackom NVIDIA. Článok však nepostačuje na záver, že deklarovaný výkon je už potvrdený naprieč prevádzkami alebo odvetviami.1
Technický kontext
Stav overenia: Spracované podľa zdroja; redakcia postup nereprodukovala.
Verzie: Zdroj neuvádza konkrétne verzie.
Dátum pôvodného zdroja: 10. septembra 2026
Podmienky použitia: Základná orientácia v robotickej manipulácii, in-context learning, simulácii robotov a inferenčnom stacku NVIDIA (Isaac, Omniverse, TensorRT).
Obmedzenia: Podklad tvorí jediný primárny firemný blog NVIDIA. Výkonnostné čísla, odhad prínosu jedného videa a obchodné tvrdenia pochádzajú od dodávateľa; chýba metodika benchmarku, veľkosť vzorky, nezávislé potvrdenie, bezpečnostné parametre aj dlhodobá spoľahlivosť. Časť o nových solveroch opisuje budúcu dostupnosť, nie hotový verejne doložený produkt.
Claims → evidence
Tvrdenia a ich podklady
Percentá vyjadrujú redakčný odhad modelu, nie nezávisle nameranú pravdepodobnosť pravdivosti. Tvrdenia môžete porovnať s uvedenými zdrojmi.
Zdroje a atribúcie
Na ďalšie overenie
- NVIDIA Blog — Robotics ↗Skild AI Taps NVIDIA Physical AI to Teach Robots New Tasks From a Single Video | NVIDIA Blog · podklad načítaný 15. septembra 2026