UR AI Trainer zbiera aj silu dotyku. Robot sa učí na hardvéri, ktorý má pracovať vo výrobe
Universal Robots a Scale AI prepájajú vedenie robotov človekom so záznamom pohybu, obrazu a síl pre tréning modelov.
Medzi laboratórnou ukážkou a výrobnou bunkou
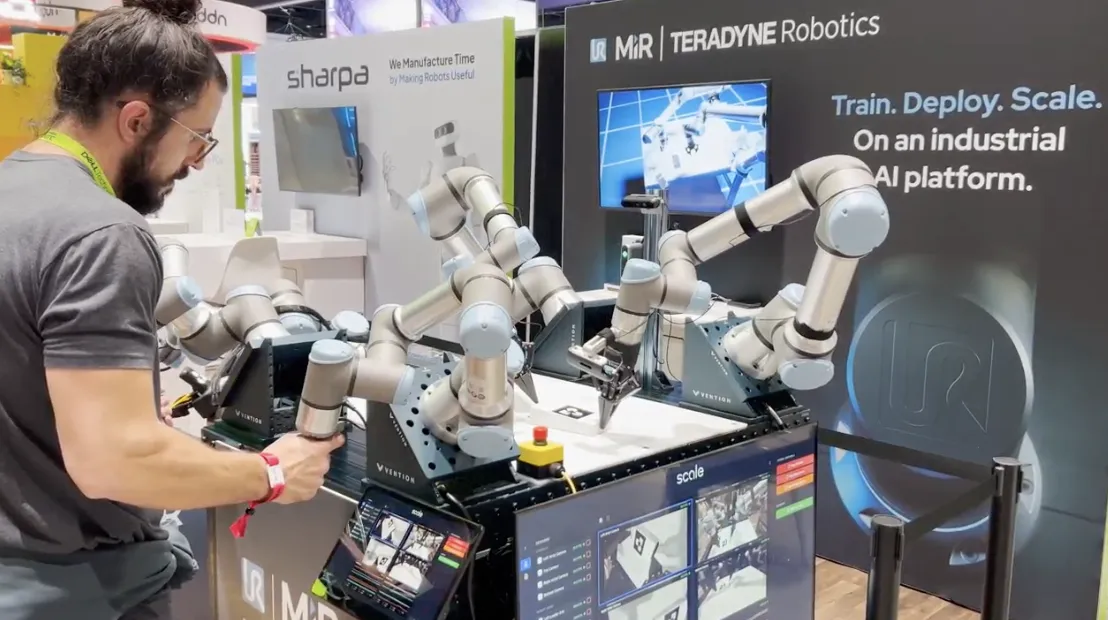
Universal Robots predstavil UR AI Trainer v marci 2026 na konferencii GTC v spolupráci so Scale AI. Systém rieši konkrétnu prekážku robotického učenia: demonštrácie sa často zbierajú na inom zariadení, než má neskôr pracovať vo výrobe. Prenos naučeného správania potom zahŕňa aj rozdiely v mechanike a ovládaní.
Trainer používa pri zbere dát roboty UR. Človek vedie jeden robot a druhý jeho pohyb priebežne nasleduje. Vzniká tak záznam úlohy vykonanej na priemyselnej platforme. Marcová prezentácia však sama nedokazuje úspešné nasadenie konkrétnej zákazníckej linky.
Pri manipulácii nestačí obraz
Počas demonštrácie sa synchronizuje pohyb, sila a obraz. Tieto signály majú slúžiť na učenie modelov vision-language-action, ktoré prepájajú pozorovanie a zadanie s činnosťou robota. Spätná väzba o sile je dôležitá pri kontakte: vloženie predmetu do obalu sa nedá spoľahlivo opísať iba jeho polohou na snímke.
Na GTC výrobca ukázal dvojicu UR3e ako vodiace roboty a UR7e ako nasledujúce roboty pri balení smartfónu. Oddelene prezentoval autonómnu ukážku s modelom Generalist AI a simulovaný zber dát. Sú to súvisiace časti vývoja, ale ľudská demonštrácia, simulácia a samostatné vykonanie úlohy nie sú ten istý výsledok.
Čo si má odniesť integrátor
Zmyslom riešenia je zmenšiť vzdialenosť medzi zberom kvalitných príkladov a tréningom správania pre reálny robot. Scale AI k tomu dodáva dátový softvér a UR priemyselný hardvér s ovládaním a silovou spätnou väzbou. V oznámení sa uvádza aj plán vydať priemyselný dataset neskôr v roku; bez následného potvrdenia ho nemožno označiť za vydaný.
Pre výrobný pilot zostáva rozhodujúci rozsah úlohy, počet potrebných demonštrácií a správanie pri odchýlkach. Tím má merať úspešnosť na nových kusoch, čas cyklu a bezpečné zvládnutie kontaktu. Zberný systém môže zlepšiť vstupy pre učenie, ale sám negarantuje spoľahlivú autonómiu celej bunky.
Pre zber dát je podstatná aj opakovateľnosť jednotlivých ukážok. Rozdiel medzi úspešným a neúspešným pokusom musí zostať zachytený spolu s pohybom a kontaktom. Inak by tréningový súbor obsahoval iba vizuálne podobné priebehy bez informácie o výsledku. Zverejnená demonštrácia ukazuje mechanizmus zberu; konkrétny podnik si ešte musí určiť, aké odchýlky obalu, dielu a pracovného priestoru potrebuje vo vlastných dátach pokryť.
Technický kontext
Stav overenia: Spracované podľa zdroja; redakcia postup nereprodukovala.
Verzie: Zdroj neuvádza konkrétne verzie.
Podmienky použitia: Použitie závisí od konkrétnej konfigurácie a dokumentácie uvedenej v zdrojoch.
Obmedzenia: Redakcia nereprodukovala testy dodávateľov; staršie udalosti sú v texte datované.
Zdroje
Súvisiace
Ďalšie články k téme
Robot už nemusí poznať polohu každého dielu naspamäť
Nová generácia robotických platforiem spája presný priemyselný pohyb s kamerou, výpočtom pri stroji a učením z ľudskej ukážky. Robot sa dokáže lepšie prispôsobiť zmene, no zodpovednosť za bezpečnú bunku zostáva na ľuďoch.
Universal Robots predstavil platformu Gen 7 pre kolaboratívne roboty na IMTS v Chicagu
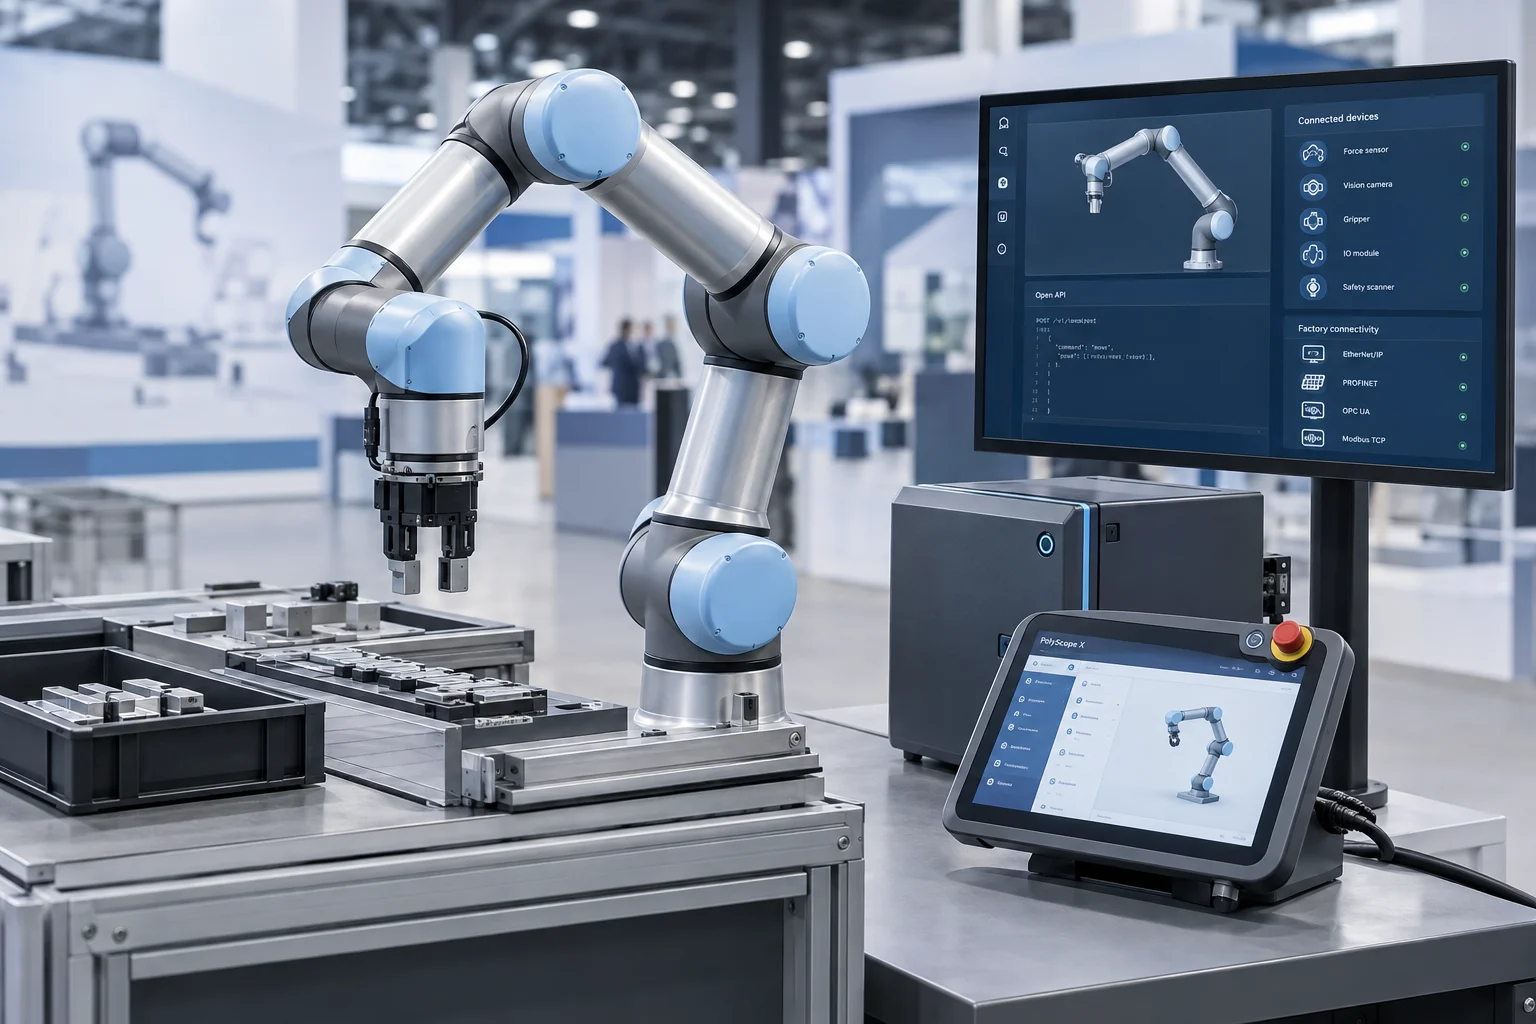
Universal Robots 14. septembra 2026 na veľtrhu IMTS v Chicagu oznámil siedmu generáciu svojej cobot platformy. Gen 7 spája nové ramená g-Series, riadiacu jednotku CB7, PolyScope X, nový pendant TP7 a rozhranie SP7; praktický význam podľa výrobcu spočíva najmä v jednoduchšom pripojení senzorov, otvorených API a priemyselnej konektivite.
Keď sa materiál začne pohybovať podľa situácie
Dopravníky, sklady a autonómne vozíky sa učia spolupracovať. Namiesto jazdy po stále rovnakej trase môžu reagovať na voľný stroj, chýbajúci diel alebo zmenenú prioritu objednávky.
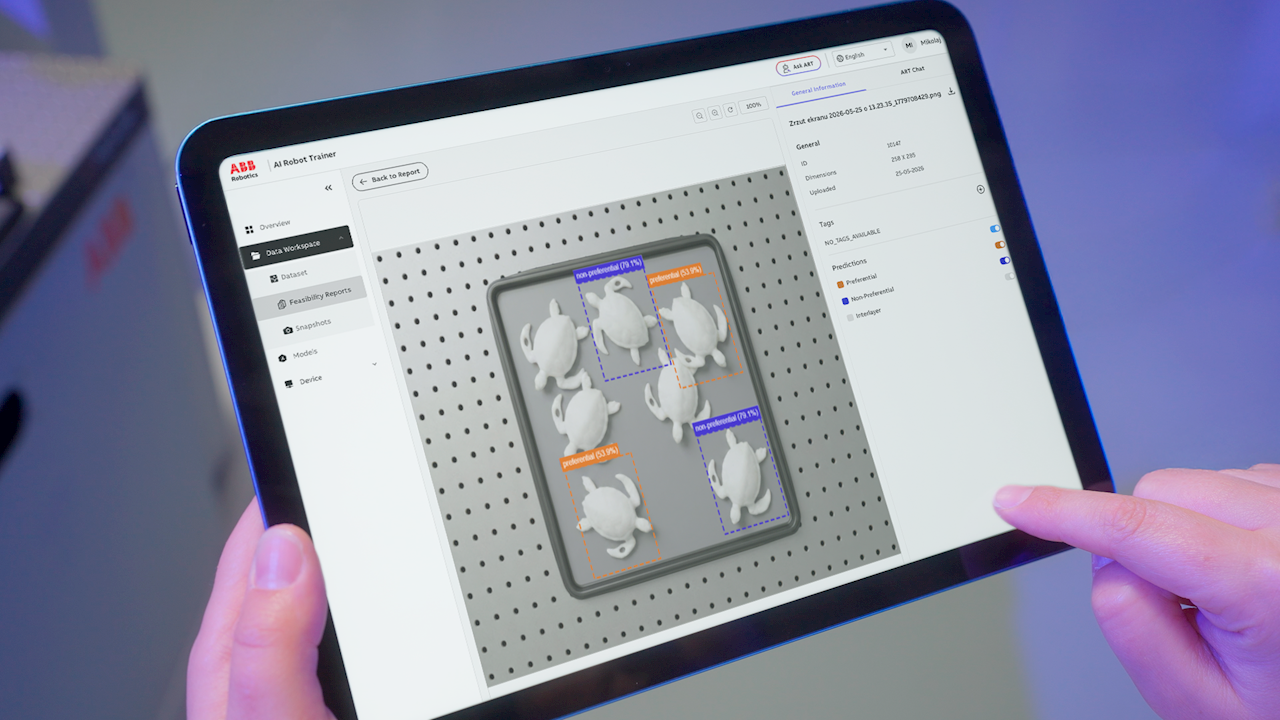
ABB spája robotické videnie a tréning modelu do jedného pracovného postupu
AI Robot Trainer rozširuje OmniCore EyeMotion. Integrátor má prejsť od snímok z výroby k rozpoznaniu predmetu a naplánovaniu pohybu.