Microduck má podľa autorov nový sim-to-real workflow: chôdzu natrénuje v Isaac Lab a na robota prenesie cez ONNX
Autori komunitného článku opisujú workflow pre bipedálneho robota Microduck, v ktorom sa politika chôdze trénuje v NVIDIA Isaac Lab, prenáša pomocou modelovania aktuátorov a doménovej randomizácie a následne sa exportuje do ONNX pre nasadenie na reálny robot. Podklad zároveň uvádza konkrétne rozhranie politiky s 61 vstupnými pozorovaniami a 14 výstupmi pre polohy kĺbov, no výkon aj robustnosť na hardvéri treba čítať ako tvrdenia autorov, nie ako nezávisle overený benchmark.
Microduck je podľa autorov nového komunitného článku dostupný ako otvorený a cenovo prístupnejší dvojnohý robot, pre ktorý už existuje hotový workflow od tréningu chôdze v simulácii až po nasadenie na reálny stroj. Jadrom novinky je prepojenie Isaac Lab a Newtonu: politiku možno natrénovať v simulovanom prostredí, otestovať ju, vyexportovať ako ONNX a potom ju načítať do robota.
Praktický význam je v tom, že text nehovorí len všeobecne o robotickom učení, ale uvádza aj mechanizmus prenosu zo simulácie na hardvér. Autori používajú modelovanie správania serv cez Newton a Better Actuator Models, simulujú backlash a zapájajú doménovú randomizáciu hmotnosti, trenia, zotrvačnosti, oneskorení či napätia batérie. Cieľom je, aby sa politika počas tréningu stretla s odchýlkami, aké môže neskôr zažiť na skutočnom robotovi.
Podklad je technicky konkrétny aj v rozhraní samotnej politiky. Uvádza 61 vstupných pozorovaní a 14 výstupov pre polohy kĺbov, pričom pri exporte a nasadení treba zachovať rovnaké poradie pozorovaní, normalizáciu aj škálovanie akcií. Reálny Microduck podľa textu načítava ONNX politiku cez svoj onboard runtime.
Autori zároveň uvádzajú aj výkonové a demonštračné tvrdenia, ktoré sa oplatí čítať opatrne. Tvrdia, že pri distribuovanom tréningu na 16 GPU možno dosiahnuť až 1,25 milióna krokov za sekundu, a ukazujú aj nasadenú politiku na reálnom robotovi. Z tohto jediného podkladu však nemožno nezávisle potvrdiť všeobecnú robustnosť alebo porovnať výsledok s inými prístupmi; spoľahlivo doložené je najmä to, že autori predstavujú konkrétny sim-to-real postup.
Podrobnosti a podklady
Čo je novinka podľa zdroja
Primárny podklad je komunitný článok s názvom „Train in Simulation, Deploy on a Real Robot: Microduck with Isaac Lab 3.0“. Jeho hlavné tvrdenie je, že Microduck možno trénovať na chôdzu v simulácii, exportovať politiku ako ONNX a nasadiť ju na fyzického dvojnohého robota. Text to formuluje priamo ako workflow, nie ako všeobecné zhrnutie výskumu. Preto je najpresnejšie opísať novinku ako autormi prezentovaný návod a integračný postup pre konkrétneho robota a nástroje Isaac Lab a Newton.
Ako má fungovať sim-to-real prenos
Mechanizmus prenosu zo simulácie na hardvér stojí podľa autorov na troch prvkoch. Prvým je modelovanie odozvy serv cez Newton s MJWarp solverom a Newton-based Better Actuator Models. Druhým je backlash preset, ktorý má prevádzať pozičné ciele na realistickejšie servo momenty vrátane vplyvu firmvérového riadenia, elektrických limitov motora, trenia a oneskorenia. Tretím je doménová randomizácia: na každom robotovi sa počas tréningu mení hmotnosť a ťažisko, trenie podlahy, zotrvačnosť kĺbov, odchýlky enkóderov, napätie a pokles batérie aj latencia príkazov. Text navyše vysvetľuje backlash ako mechanickú vôľu v prevodovke pri zmene smeru a tvrdí, že jeho modelovanie vystavuje politiku rozdielom, s akými sa môže stretnúť na reálnom robotovi.
Rozhranie politiky a formát nasadenia
Zdroj uvádza aj konkrétne rozhranie politiky a požiadavky na konzistenciu. Politika používa 61 hodnôt pozorovaní a vytvára 14 výstupov pre polohy kĺbov. Pri exporte a deploymente treba zachovať poradie pozorovaní, normalizáciu aj škálovanie akcií. Pre samotné odovzdanie na hardvér sa používa súbor policy.onnx, pričom text výslovne hovorí, že Microduckov onboard runtime načítava ONNX politiky. To dáva článku praktický rozmer: nejde len o tréning, ale aj o presne pomenované rozhranie medzi simuláciou a robotom.
Uvádzaný výkon tréningu a jeho hranice
V časti o zrýchlení tréningu autori píšu, že Isaac Lab spúšťa simulované prostredia paralelne na GPU a podporuje aj distribuovaný tréning naprieč viacerými GPU. Konkrétne uvádzajú, že pri tréningu na 16 GPU možno v konfigurácii s rough terrain a backlash enabled dosiahnuť „up to 1.25M steps per seconds“. Keďže podklad neobsahuje nezávislú metodiku porovnania ani benchmark voči iným systémom, toto číslo treba ponechať ako tvrdenie autorov alebo výrobcu, nie ako všeobecne overený výkonový výsledok.
Čo možno a nemožno vyvodiť o reálnom nasadení
Podklad opisuje aj cestu k fyzickému nasadeniu: po validácii v simulácii sa ONNX politika skopíruje na robota, skontroluje sa zoznam politík a walking policy sa načíta do runtime. Text spomína aj demonštráciu, v ktorej sa robot po zhodení spamätá a pokračuje v chôdzi. To však stále zostáva ukážkou v rámci jedného autorského materiálu. Bez samostatných meraní z neho nemožno spoľahlivo vyvodiť všeobecnú robustnosť nasadenia v širších podmienkach; bezpečný záver je len ten, že autori takýto workflow a jeho demonštráciu prezentujú.
Zdroje
Súvisiace
Ďalšie články k téme
Robot už nemusí poznať polohu každého dielu naspamäť
Nová generácia robotických platforiem spája presný priemyselný pohyb s kamerou, výpočtom pri stroji a učením z ľudskej ukážky. Robot sa dokáže lepšie prispôsobiť zmene, no zodpovednosť za bezpečnú bunku zostáva na ľuďoch.
Skild AI uviedol model S1 pre roboty a s NVIDIA ho nasadzuje aj na montáž systémov Blackwell
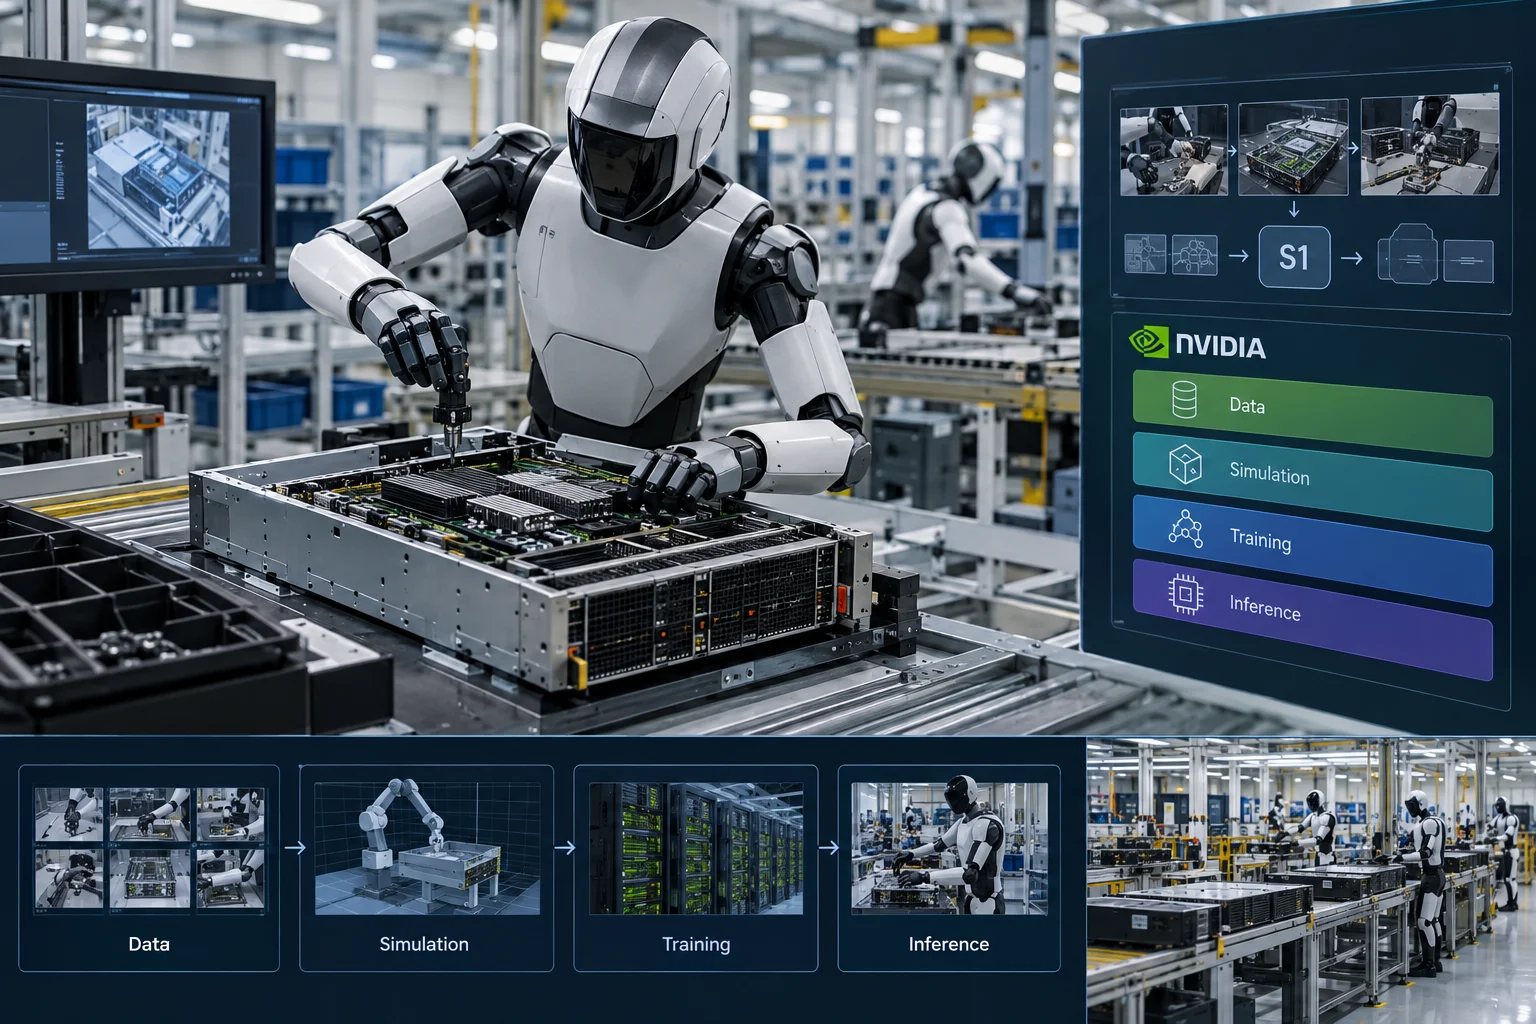
Skild AI podľa blogu NVIDIA predstavil základný robotický model S1, ktorý má zvládať nové viac-krokové úlohy z jedného video dema bez dodatočného doučovania na konkrétnu úlohu. Text zároveň opisuje stack NVIDIA pre dáta, simuláciu, tréning a inferenciu a uvádza nasadenie s Foxconnom na montáž systémov Blackwell. Výkonnostné čísla však pochádzajú od dodávateľa a bez metodiky ich nemožno brať ako nezávisle overený priemer praxe.
SimReady Central pre robotiku: prečo na simuláciu nestačí pekný 3D model
SimReady Central je podľa NVIDIA otvorená knižnica simulačne pripravených OpenUSD assetov pre robotiku a AI továrne. Kľúčová myšlienka je, že na fyzikálnu simuláciu nestačí vizuálne pekný 3D model: treba aj hmotnosť, trenie, kolíznu geometriu, kĺby, limity a ďalšie údaje definované profilmi SimReady Foundation.
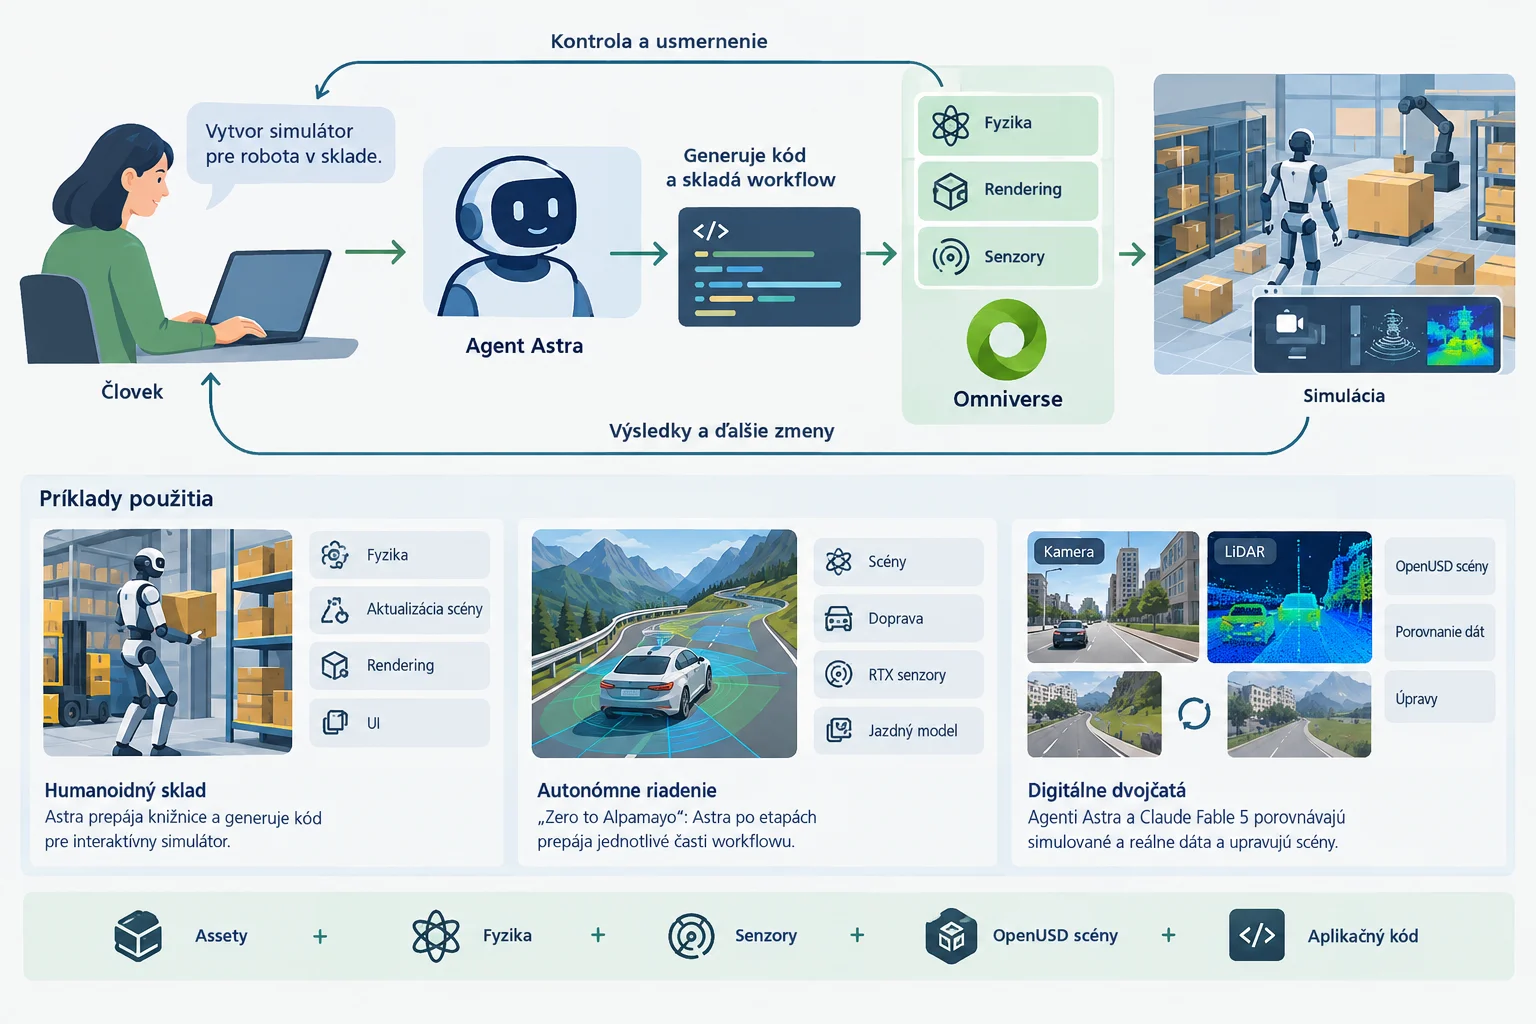
NVIDIA na blogu ukázala, ako agent Astra skladá simulačné workflowy v Omniverse
NVIDIA 8. októbra 2026 zverejnila prehľad interných ukážok, v ktorých agent Astra cez prirodzený jazyk prepája knižnice Omniverse, generuje kód a pomáha stavať simulácie pre robotiku, autonómne riadenie a digitálne dvojčatá. Ide o výrobcom prezentované prototypy a experimenty, nie o nezávisle overené produkčné nasadenia.