NVIDIA vydala Isaac ROS 5.0 pre ROS Lyrical a Ubuntu 24.04 na ROSCon v Toronte
NVIDIA 22. septembra 2026 oznámila vydanie Isaac ROS 5.0, bezplatnej open-source sady balíkov nad ROS. Nová verzia prináša podporu ROS Lyrical a Ubuntu 24.04, agent-ready dokumentáciu a nové workflowy pre setup, manipuláciu a pick-and-place. Praktický význam spočíva najmä v zjednotení vývoja a nasadenia robotických aplikácií na platforme Jetson, pričom výkonové sľuby a partnerské prínosy ostávajú tvrdeniami výrobcu.
Hlavné poznatky
- Isaac ROS 5.0 je podľa NVIDIA dostupný od 22. septembra 2026 ako bezplatný open-source release.
- Najdôležitejšie doložené zmeny sú podpora ROS Lyrical, Ubuntu 24.04 a agent-ready workflowy a dokumentácia.
- Tvrdenia o zrýchlení a o prínosoch partnerov sú v tomto podklade jednostranné tvrdenia výrobcu bez metodiky.
Čo sa v platforme mení
NVIDIA podľa svojho firemného blogu vydala 22. septembra 2026 balík Isaac ROS 5.0 a uviedla ho na konferencii ROSCon v Toronte. Firma ho opisuje ako kolekciu GPU-akcelerovaných balíkov postavených na ROS a zároveň uvádza, že je „available now“, bezplatný a open source. Pre vývojárov robotiky je najkonkrétnejšou zmenou podpora ROS Lyrical a Ubuntu 24.04, teda cesta na novšiu verziu softvérového základu bez opustenia akcelerácie na platforme NVIDIA.
Agentické workflowy a nové knižnice
Ťažiskom vydania je prenos „AI agent“ workflowov do prostredia ROS. NVIDIA uvádza nové Isaac skills pre setup a manipuláciu, ktoré majú byť znovupoužiteľné pre vývojárov aj AI agentov. Súčasťou vydania je aj agent-ready dokumentácia, teda materiály pripravené tak, aby sa v nich agent vedel orientovať pri práci s nástrojmi a workflowmi Isaac ROS. Prakticky to znamená, že platforma sa nesústredí len na runtime knižnice pre robota, ale aj na samotný proces vývoja aplikácie.
Do tejto línie patrí aj nový skill na fine-tuning FoundationStereo pre konkrétne kamery, prostredie a robotickú úlohu. NVIDIA zároveň tvrdí, že FoundationPose teraz obsahuje agent-ready inferenčnú knižnicu a že pri odhade a sledovaní polohy objektov dosahuje zrýchlenie až 5,5×. Toto číslo však zdroj nepodkladá metodikou ani porovnávacou základňou, preto ho treba čítať ako tvrdenie výrobcu, nie ako nezávisle overený výsledok.
Kde je doložený praktický význam
Praktický význam vydania je v podklade doložený najmä tromi spôsobmi. Po prvé, Isaac ROS 5.0 rozširuje podporu naprieč platformou Jetson od Jetson Orin Nano po Jetson Thor, takže NVIDIA ho rámcuje ako spoločný základ od vývoja po nasadenie na hrane siete. Po druhé, firma opisuje priamu väzbu medzi percepciou, navigáciou, AI modelmi a aplikačnou logikou bežiacou na robotovi v reálnom čase. Po tretie, pick-and-place workflow je po novom dostupný ako samostatný agent-ready skill, čo môže zjednodušiť skladanie aplikácií mimo pevne zviazaného prostredia Isaac ROS.
Zdroj tiež uvádza sériu partnerov a používateľov, ktorí Isaac ROS integrujú alebo používajú, vrátane Intrinsic, Seeed Studio, Magna, Flexiv, Universal Robots, ROBOTIS či Mentee Robotics. Tieto príklady ukazujú smer ekosystému, ale pri väčšine z nich ide stále o jednostranné tvrdenia NVIDIA o kompatibilite, integrácii alebo prínose, nie o nezávislé prevádzkové vyhodnotenie.
Hranice toho, čo možno z textu vyvodiť
Z dostupného dôkazu možno bezpečne vyvodiť, že Isaac ROS 5.0 bol vydaný, je bezplatný a open source a prináša konkrétne zmeny v podpore platforiem a vo workflowoch pre agentickú robotiku. Naopak, z tohto jediného firemného zdroja nemožno spoľahlivo potvrdiť všeobecnú mieru zrýchlenia, prevádzkovú spoľahlivosť v konkrétnych závodoch ani ekonomické prínosy. Pre prax je preto dôležité čítať toto vydanie ako doloženú zmenu platformy a smeru vývoja, nie ako nezávisle overené porovnanie s alternatívami.
Video zo zdroja
Technický kontext
Stav overenia: Spracované podľa zdroja; redakcia postup nereprodukovala.
Verzie: Isaac ROS 5.0, ROS Lyrical, Ubuntu 24.04, Jetson Orin Nano, Jetson Thor
Dátum pôvodného zdroja: 22. septembra 2026
Podmienky použitia: Základná znalosť ROS, robotického videnia, manipulácie a edge nasadenia na Jetson.
Obmedzenia: Jediným dôkazom je firemný blog NVIDIA. Text nepodáva testovaciu metodiku k výkonovým číslam a nedokladá nezávislé overenie partner integrations ani ekonomických prínosov.
Zdroje
Súvisiace
Ďalšie články k téme
NVIDIA na blogu ukázala, ako agent Astra skladá simulačné workflowy v Omniverse
NVIDIA 8. októbra 2026 zverejnila prehľad interných ukážok, v ktorých agent Astra cez prirodzený jazyk prepája knižnice Omniverse, generuje kód a pomáha stavať simulácie pre robotiku, autonómne riadenie a digitálne dvojčatá. Ide o výrobcom prezentované prototypy a experimenty, nie o nezávisle overené produkčné nasadenia.
Skild AI uviedol model S1 pre roboty a s NVIDIA ho nasadzuje aj na montáž systémov Blackwell
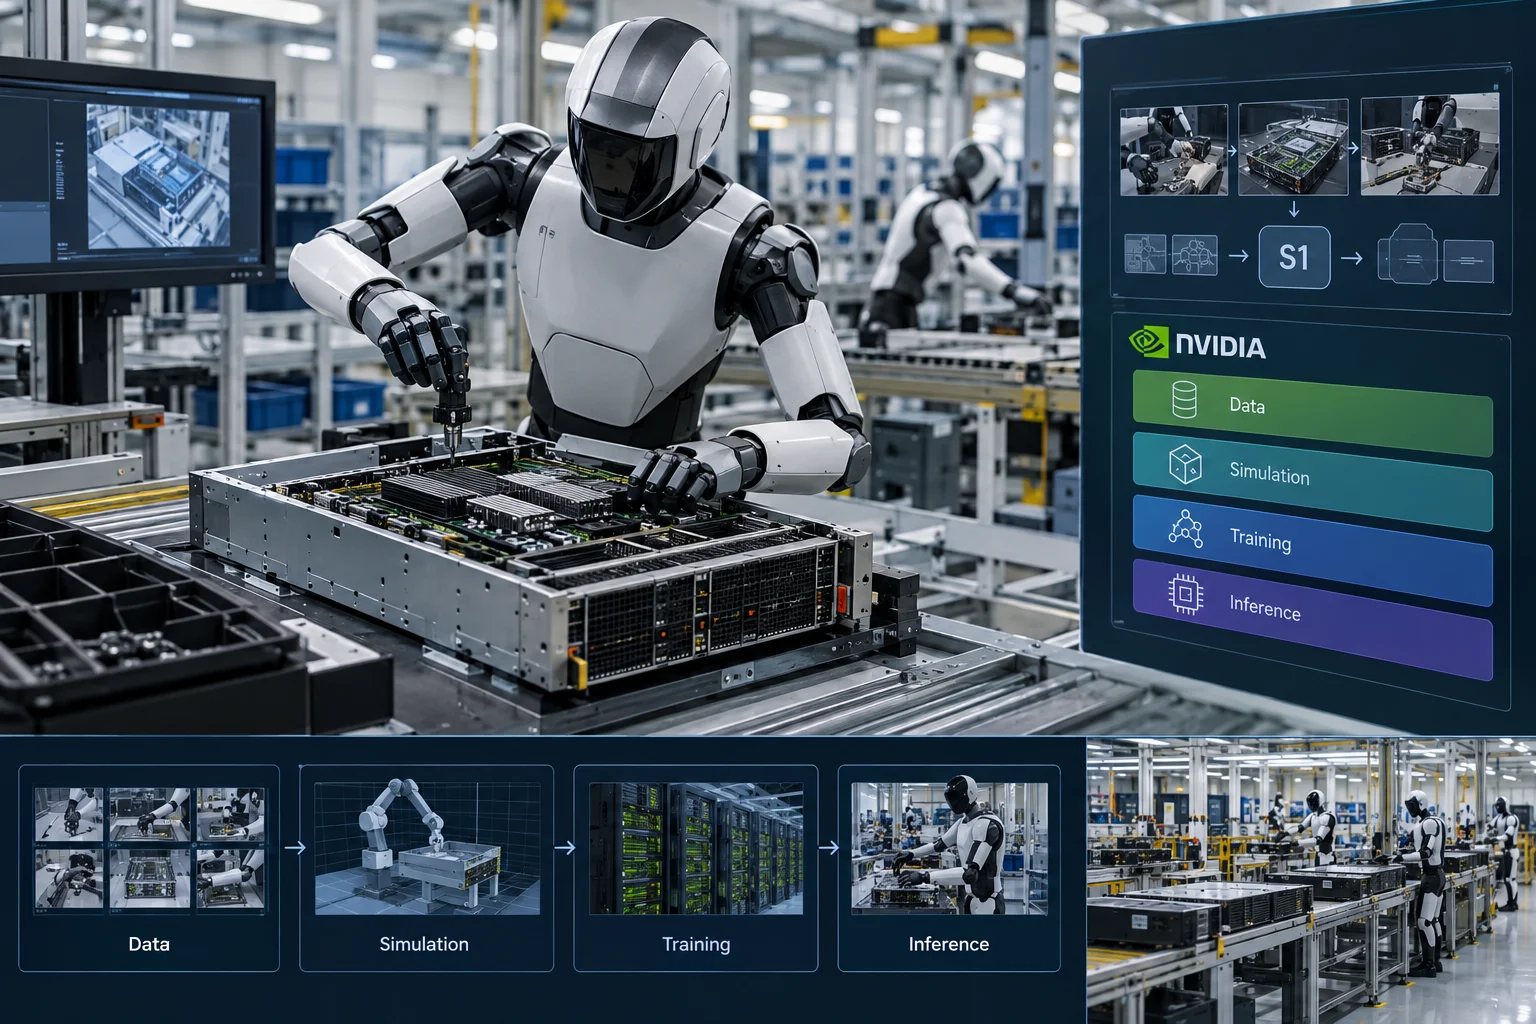
Skild AI podľa blogu NVIDIA predstavil základný robotický model S1, ktorý má zvládať nové viac-krokové úlohy z jedného video dema bez dodatočného doučovania na konkrétnu úlohu. Text zároveň opisuje stack NVIDIA pre dáta, simuláciu, tréning a inferenciu a uvádza nasadenie s Foxconnom na montáž systémov Blackwell. Výkonnostné čísla však pochádzajú od dodávateľa a bez metodiky ich nemožno brať ako nezávisle overený priemer praxe.
Robot už nemusí poznať polohu každého dielu naspamäť
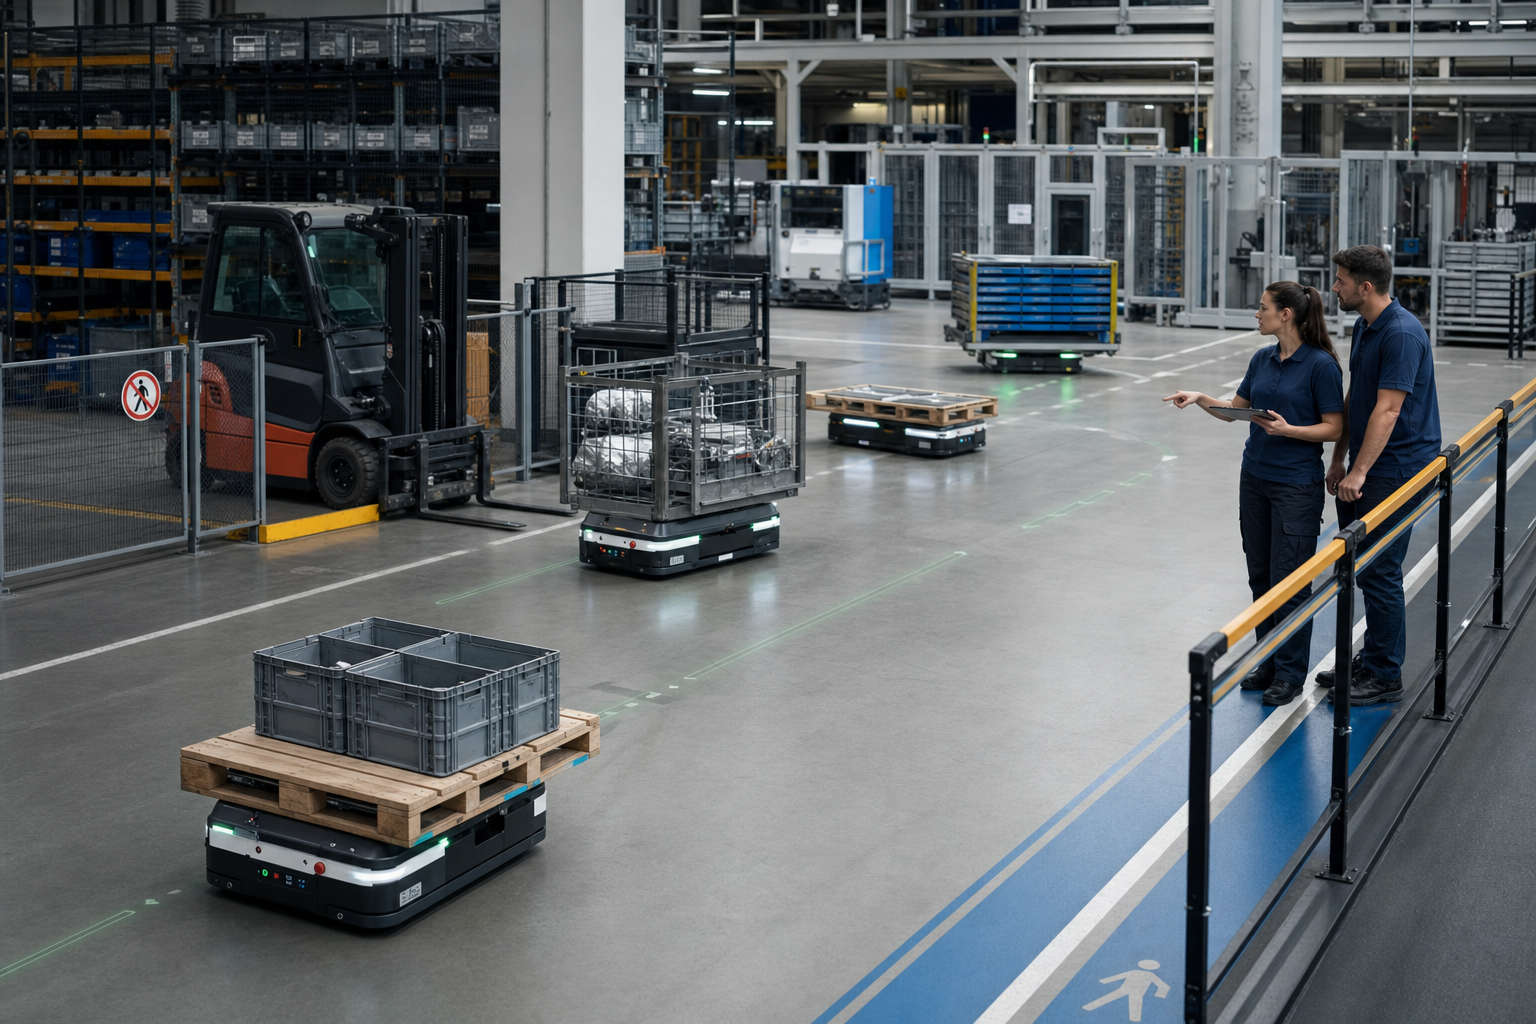
Nová generácia robotických platforiem spája presný priemyselný pohyb s kamerou, výpočtom pri stroji a učením z ľudskej ukážky. Robot sa dokáže lepšie prispôsobiť zmene, no zodpovednosť za bezpečnú bunku zostáva na ľuďoch.
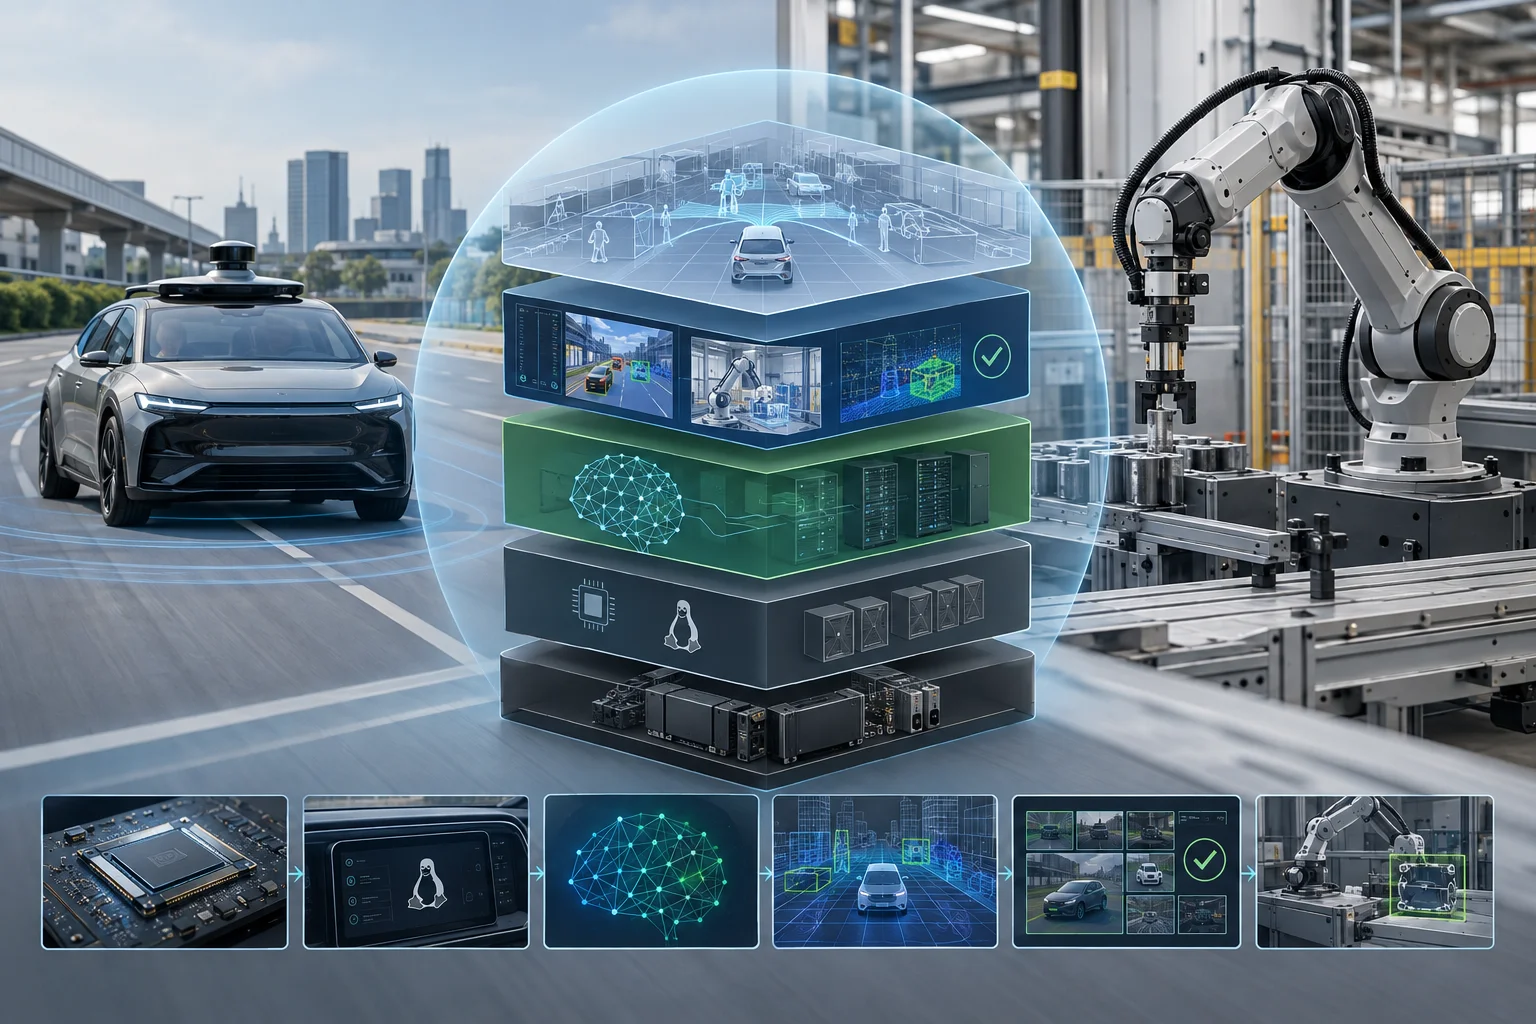
NVIDIA na blogu opísala Halos ako bezpečnostný stack pre physical AI v robotike a autonómnych vozidlách
NVIDIA v blogovom texte z 21. septembra 2026 predstavila Halos ako jednotný bezpečnostný rámec pre physical AI naprieč autonómnymi vozidlami a robotikou. Zdroj opisuje vrstvy od hardvéru a OS po simuláciu, validáciu a inšpekcie, no neuvádza terénne výsledky ani metriky bezpečnosti.