Cosmos 3 vytvára scenáre pre fyzickú AI. Realistický obraz ešte nie je overená fyzika
NVIDIA spája porozumenie scéne, generovanie sveta a predikciu akcií. Menší variant Edge cieli na lokálne zariadenia.
Prečo roboti potrebujú aj nezvyčajné situácie
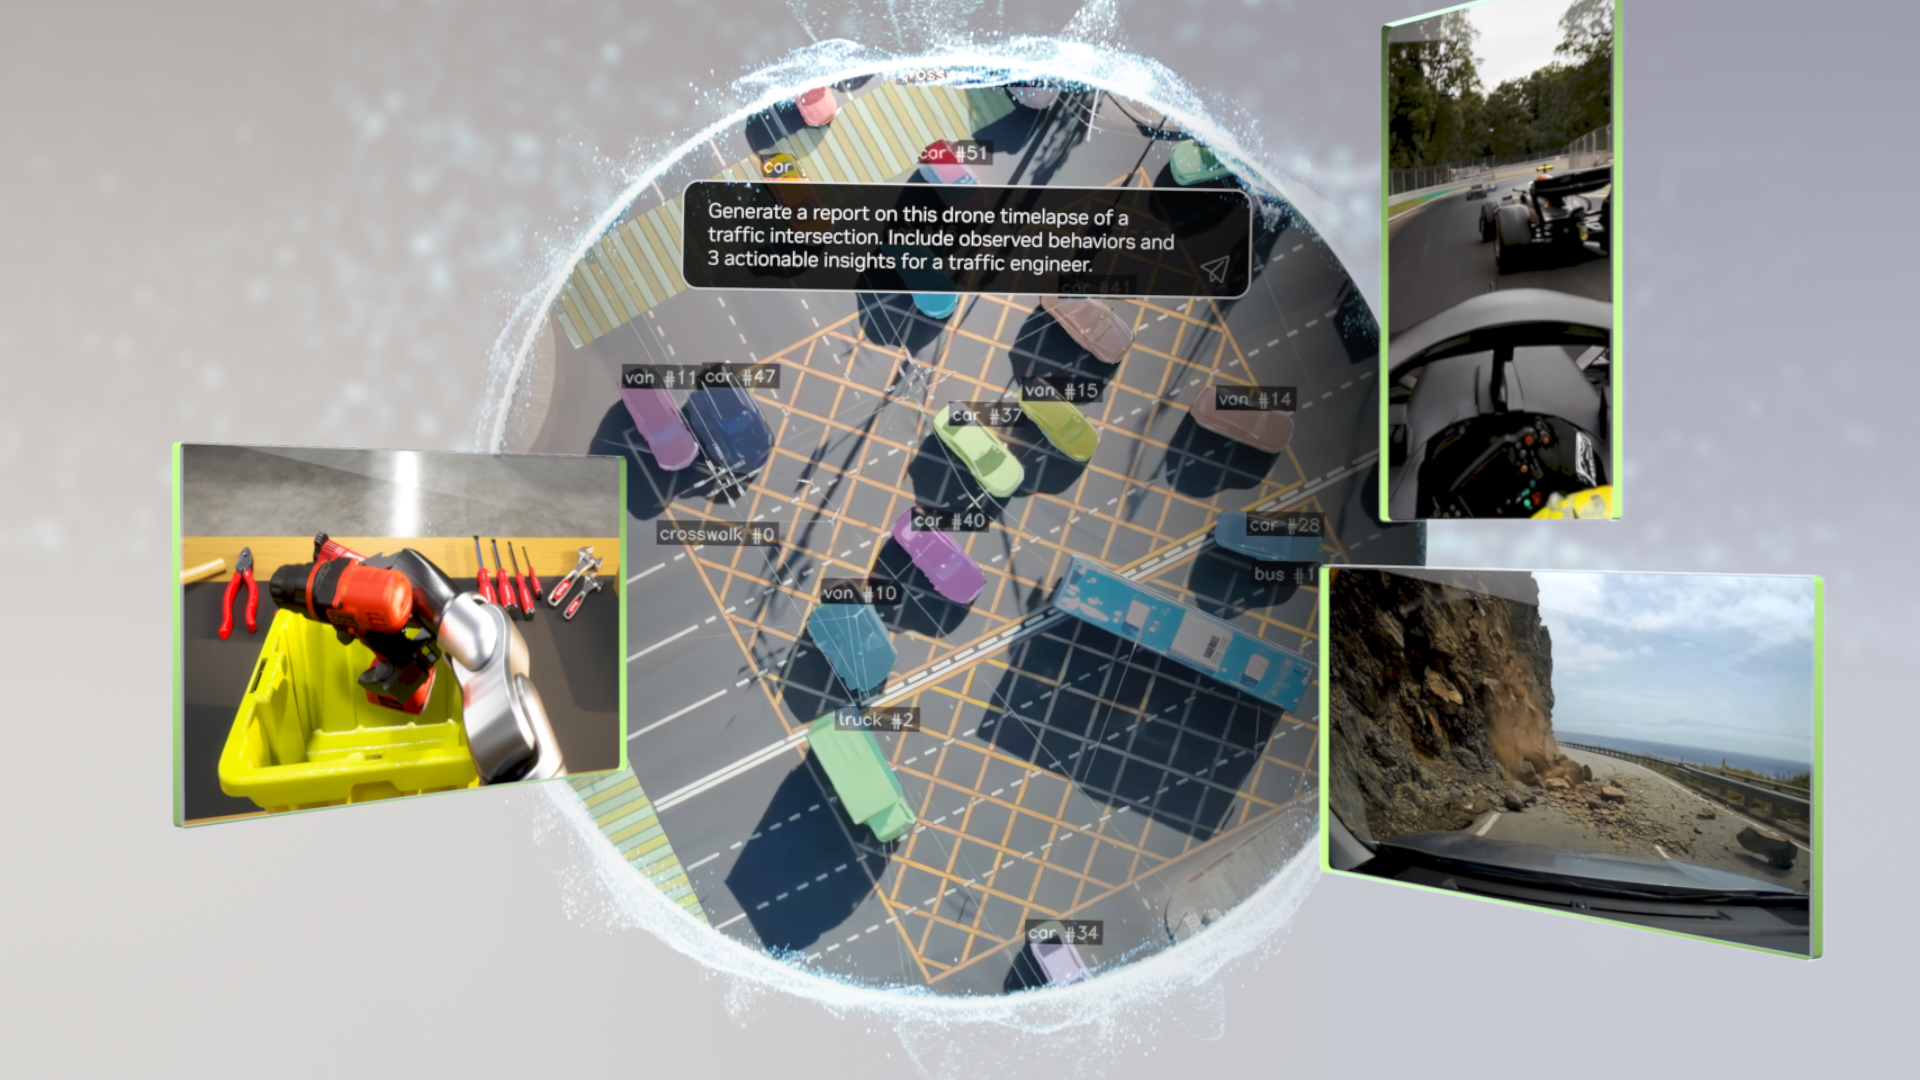
Zberať tréningové dáta pre roboty je nákladné. Bežnú manipuláciu možno zopakovať mnohokrát, ale zriedkavé chyby, neobvyklé osvetlenie či nebezpečné situácie sa získavajú ťažšie. Modely sveta majú pomáhať vytvárať ďalšie scenáre a odhadovať, ako sa prostredie môže vyvíjať.
NVIDIA v augustovom technickom prehľade opisuje Cosmos 3 ako rodinu spájajúcu vizuálne uvažovanie, generovanie sveta a predikciu akcií. Dostupné varianty Super, Nano a Edge majú rozdielnu veľkosť a účel. Nie je preto presné hovoriť o jednom univerzálnom modeli so zhodnými nárokmi.
Od spoločného základu ku konkrétnemu robotu
Modelová karta Cosmos3-Edge uvádza podmienky a postup použitia menšieho variantu. Ten má podľa NVIDIA štyri miliardy parametrov a je určený aj na zariadenia pri robotovi. Väčšie varianty poskytujú širší výpočtový základ pre tvorbu dát a náročnejšie modelovanie.
Vlastný robot však používa konkrétne kamery, mechaniku a pracovný priestor. Model potrebuje prispôsobenie týmto podmienkam. Otvorené váhy umožňujú doladenie na vlastných dátach, no licenciu a podporované funkcie treba skontrolovať pri konkrétnom vydaní. Všeobecná ukážka z iného prostredia nestačí ako dôkaz funkčnosti vlastnej bunky.
Predstavme si uchopenie súčiastky pri viacerých polohách kamery a zmenenom osvetlení. Model sveta môže vytvoriť doplnkové varianty, zatiaľ čo simulátor umožní kontrolovať geometriu scény. Takto pripravený test môže odhaliť, že robotická politika sa spolieha na farbu pozadia namiesto tvaru predmetu. Je to príklad použitia, nie výsledok konkrétneho nasadenia.
Ako sa model sveta stretáva so simulátorom
NVIDIA prepája túto oblasť s Omniverse a OpenUSD. OpenUSD slúži na skladanie a výmenu trojrozmerných scén, zatiaľ čo model môže dopĺňať variácie a predpovedať vývoj. Vývojár tak vie opakovane skúšať rovnakú úlohu pri zmenených podmienkach a sledovať, kde správanie prestáva fungovať.
Pri vyhodnotení treba odlíšiť vizuálnu vierohodnosť od správnych kontaktov, síl a časovania. Pôsobivé video nemusí zachovávať vlastnosti potrebné pre bezpečné riadenie stroja. Rozumný postup preto porovnáva syntetické scenáre so skutočnými meraniami a konečný model skúša na zariadení. Cosmos môže rozšíriť tréningový materiál a zjednotiť časť nástrojov, ale nenahrádza technické overenie reálneho robotického systému.
Technický kontext
Stav overenia: Spracované podľa zdroja; redakcia postup nereprodukovala.
Verzie: Zdroj neuvádza konkrétne verzie.
Podmienky použitia: Použitie závisí od konkrétnej konfigurácie a dokumentácie uvedenej v zdrojoch.
Obmedzenia: Redakcia nereprodukovala testy dodávateľov; staršie udalosti sú v texte datované.
Zdroje
Súvisiace
Ďalšie články k téme
Robot už nemusí poznať polohu každého dielu naspamäť
Nová generácia robotických platforiem spája presný priemyselný pohyb s kamerou, výpočtom pri stroji a učením z ľudskej ukážky. Robot sa dokáže lepšie prispôsobiť zmene, no zodpovednosť za bezpečnú bunku zostáva na ľuďoch.
Skild AI uviedol model S1 pre roboty a s NVIDIA ho nasadzuje aj na montáž systémov Blackwell
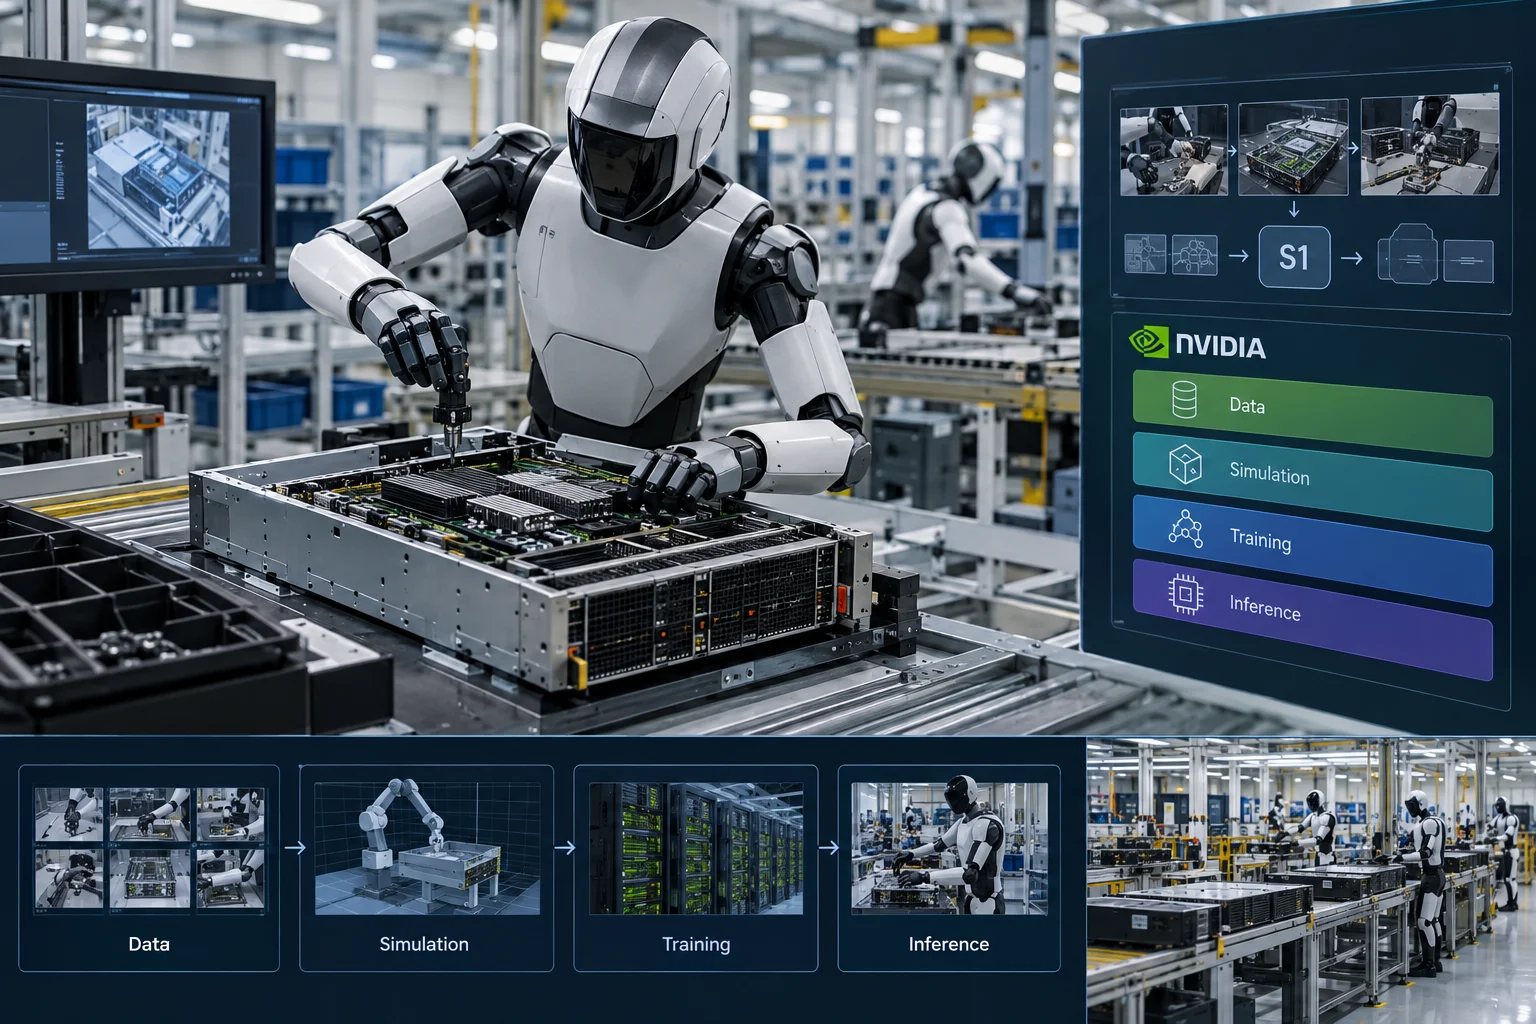
Skild AI podľa blogu NVIDIA predstavil základný robotický model S1, ktorý má zvládať nové viac-krokové úlohy z jedného video dema bez dodatočného doučovania na konkrétnu úlohu. Text zároveň opisuje stack NVIDIA pre dáta, simuláciu, tréning a inferenciu a uvádza nasadenie s Foxconnom na montáž systémov Blackwell. Výkonnostné čísla však pochádzajú od dodávateľa a bez metodiky ich nemožno brať ako nezávisle overený priemer praxe.
NVIDIA na blogu ukázala, ako agent Astra skladá simulačné workflowy v Omniverse
NVIDIA 8. októbra 2026 zverejnila prehľad interných ukážok, v ktorých agent Astra cez prirodzený jazyk prepája knižnice Omniverse, generuje kód a pomáha stavať simulácie pre robotiku, autonómne riadenie a digitálne dvojčatá. Ide o výrobcom prezentované prototypy a experimenty, nie o nezávisle overené produkčné nasadenia.
Muse Spark Open: otvorené váhy veľkého multimodálneho modelu potrebujú veľkú infraštruktúru
Hugging Face rozoberá architektúru modelu Meta aj podporované spúšťanie. Miliónový kontext má výraznú pamäťovú cenu.