LeRobot prepája zber pohybov človeka s učením robotov NVIDIA
Integrácia GR00T a Isaac Teleop vytvára spoločný postup pre dáta, tréning a skúšanie. Prenos na skutočný robot zostáva samostatnou úlohou.
Robotické dáta potrebujú spoločný formát
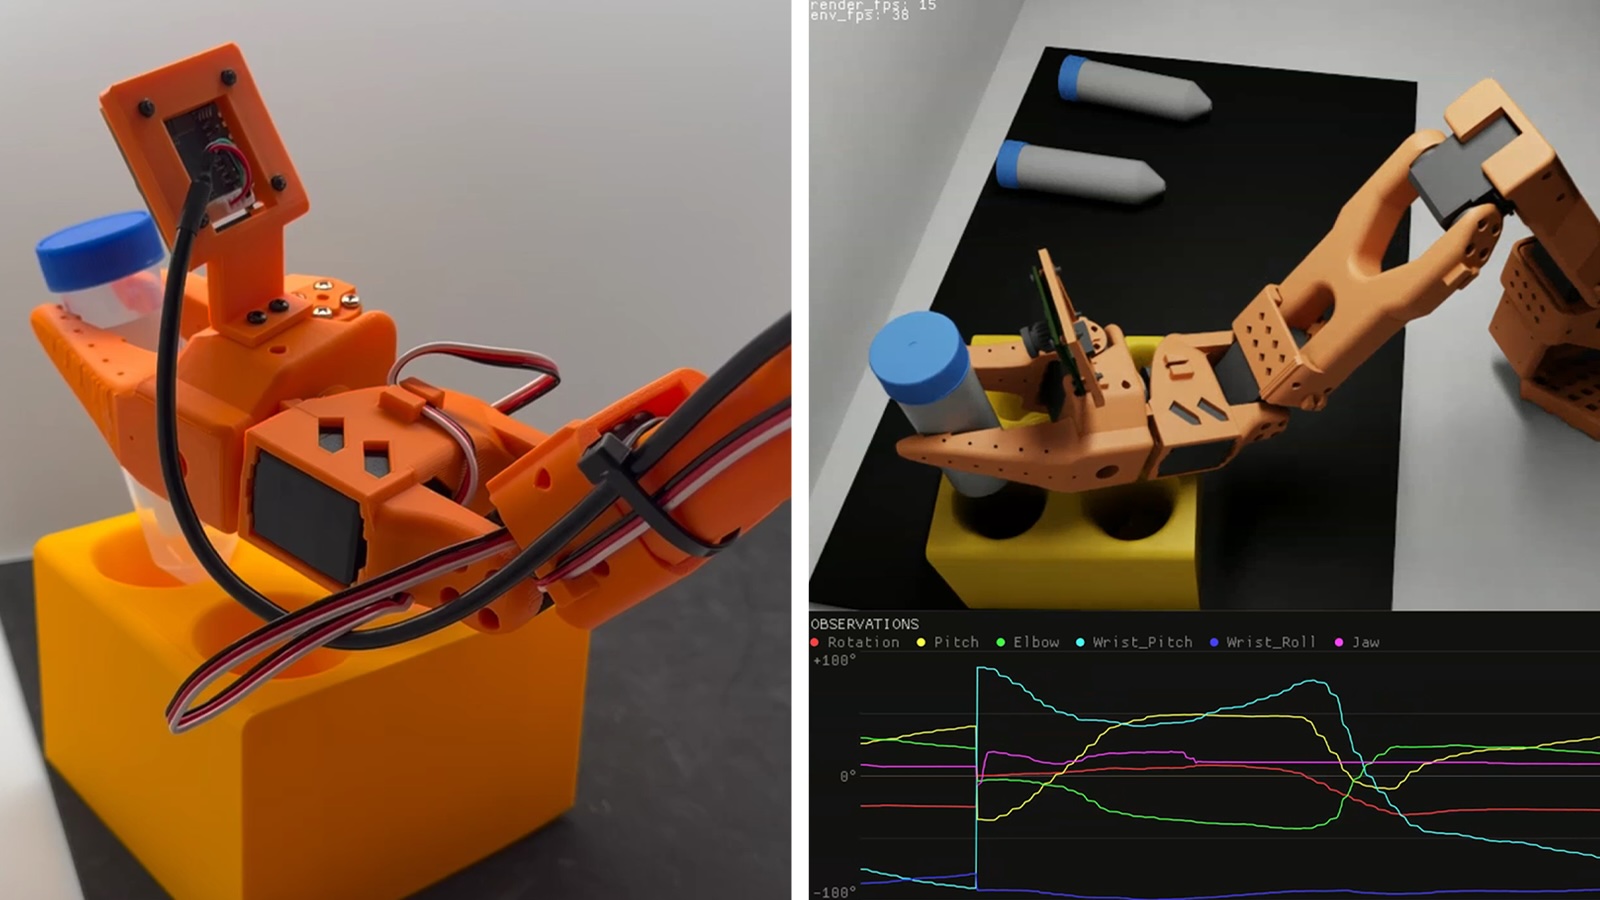
NVIDIA a Hugging Face v júli oznámili integráciu modelu Isaac GR00T 1.7 a nástroja Isaac Teleop do ekosystému LeRobot. LeRobot poskytuje otvorenú knižnicu pre robotické modely, dáta a tréningové postupy. Spojenie má obmedziť množstvo vlastných prevodníkov medzi zberom demonštrácií a učením správania.
Pri robotike totiž nestačí uložiť video človeka. Potrebné sú časovo zladené pozorovania, stavy zariadenia a vykonané akcie. Ak každý nástroj očakáva iný formát, veľká časť práce končí pri príprave dát namiesto zlepšovania samotnej úlohy.
Od vedenia človekom po model riadenia
Isaac Teleop slúži na zaznamenávanie ľudských demonštrácií prostredníctvom externých ovládacích zariadení. GR00T je model typu vision-language-action, ktorý spája obraz, slovné zadanie a činnosť robota. LeRobot vytvára spoločné miesto pre ukladanie datasetov, doladenie modelov a vyhodnocovanie výsledkov.
Poznámky k vydaniu LeRobot 0.6 opisujú rozšírenia knižnice a integrácií. Pre tím je podstatné overiť presnú verziu, podporovanú robotickú platformu a formát senzorov. Dostupnosť všeobecného modelu sama osebe neznamená, že rovnaké váhy budú bez úprav ovládať inú mechaniku či uchopovač.
Pri demonštrácii je dôležité aj časovanie. Obraz z kamery musí zodpovedať stavu robota a akcii v tom istom okamihu. Posunutý záznam môže model naučiť nesprávnu súvislosť medzi situáciou a pohybom. Zjednotené dátové postupy preto riešia viac než pohodlné ukladanie súborov: pomáhajú udržať význam jednotlivých tréningových príkladov.
Simulácia pomáha, skúška na zariadení rozhoduje
Ekosystém zahŕňa aj Isaac Sim, Isaac Lab a prostredia pre tréning politík. Tím môže meniť polohu predmetov a podmienky bez opakovaného ručného prestavovania bunky. V júlovom oznámení bola integrácia Cosmos 3 do LeRobot ešte plánovaná; tento bod nemožno zamieňať s už dostupnými Teleop a GR00T.
Praktický projekt môže začať jedným úchopom alebo presunom predmetu. Zbiera demonštrácie, odloží časť situácií na test a sleduje úspešnosť pri odlišnom osvetlení či polohe. Dôležitá je aj reakcia na neúspešný úchop a bezpečné zastavenie. Hodnotou spoločného otvoreného postupu je ľahšie opakovanie experimentov, nie automatické odstránenie rozdielov medzi simuláciou a výrobnou halou.
Technický kontext
Stav overenia: Spracované podľa zdroja; redakcia postup nereprodukovala.
Verzie: Zdroj neuvádza konkrétne verzie.
Podmienky použitia: Použitie závisí od konkrétnej konfigurácie a dokumentácie uvedenej v zdrojoch.
Obmedzenia: Redakcia nereprodukovala testy dodávateľov; staršie udalosti sú v texte datované.
Zdroje
Súvisiace
Ďalšie články k téme
Robot už nemusí poznať polohu každého dielu naspamäť
Nová generácia robotických platforiem spája presný priemyselný pohyb s kamerou, výpočtom pri stroji a učením z ľudskej ukážky. Robot sa dokáže lepšie prispôsobiť zmene, no zodpovednosť za bezpečnú bunku zostáva na ľuďoch.
Keď sa materiál začne pohybovať podľa situácie
Dopravníky, sklady a autonómne vozíky sa učia spolupracovať. Namiesto jazdy po stále rovnakej trase môžu reagovať na voľný stroj, chýbajúci diel alebo zmenenú prioritu objednávky.
NVIDIA vydala Isaac ROS 5.0 pre ROS Lyrical a Ubuntu 24.04 na ROSCon v Toronte
NVIDIA 22. septembra 2026 oznámila vydanie Isaac ROS 5.0, bezplatnej open-source sady balíkov nad ROS. Nová verzia prináša podporu ROS Lyrical a Ubuntu 24.04, agent-ready dokumentáciu a nové workflowy pre setup, manipuláciu a pick-and-place. Praktický význam spočíva najmä v zjednotení vývoja a nasadenia robotických aplikácií na platforme Jetson, pričom výkonové sľuby a partnerské prínosy ostávajú tvrdeniami výrobcu.
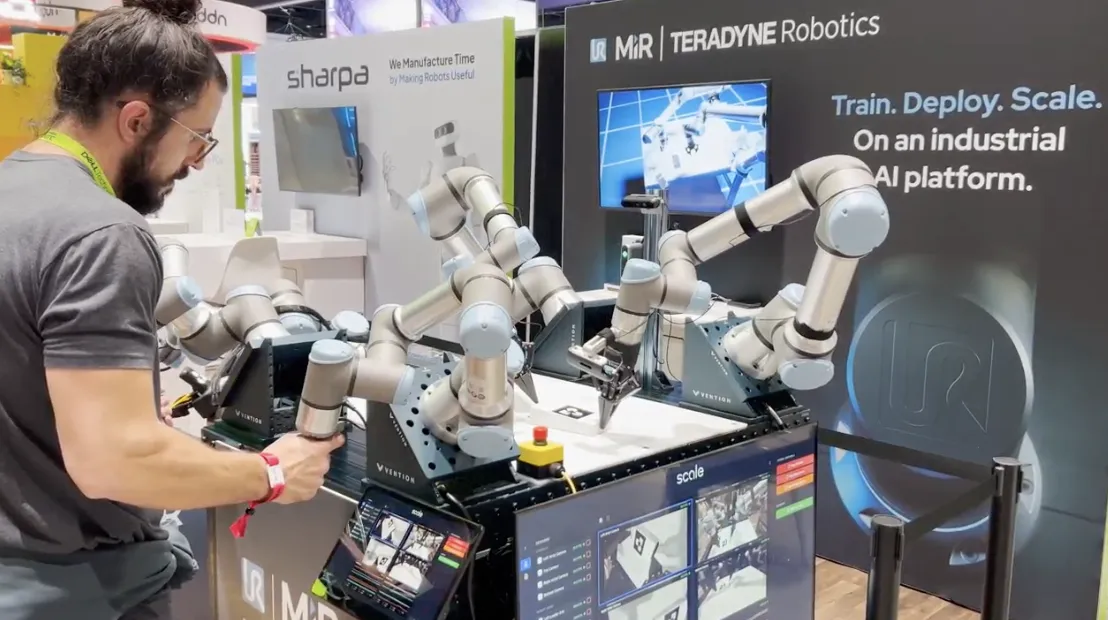
UR AI Trainer zbiera aj silu dotyku. Robot sa učí na hardvéri, ktorý má pracovať vo výrobe
Universal Robots a Scale AI prepájajú vedenie robotov človekom so záznamom pohybu, obrazu a síl pre tréning modelov.