ExecuTorch prináša modely PyTorch priamo na mikrokontroléry Cortex-M
Nový backend využíva CMSIS-NN a kompiláciu pre konkrétny čip. Ukážka detekcie osoby zároveň vysvetľuje rozdiel medzi časom inferencie a rýchlosťou celej kamery.
Menej prekladov medzi nástrojmi
Tím PyTorch 15. októbra predstavil backend ExecuTorch pre procesory Arm Cortex-M. Model natrénovaný v PyTorch možno exportovať, kvantizovať a pripraviť pre mikrokontrolér v nadväzujúcom softvérovom postupe. Vývojár tak nemusí prechádzať do iného ekosystému len preto, aby model dostal na malé zariadenie.
Cieľom sú senzory, hlasové rozhrania či jednoduché kamery s obmedzenou pamäťou. Podpora sa týka viacerých tried Cortex-M, od skalárnych jadier po modely s vektorovým rozšírením Helium. Rovnaký postup však neznamená rovnakú rýchlosť na každom čipe.
Kompilácia rozhodne ešte pred spustením
Backend nahrádza vhodné operácie optimalizovanými funkciami knižnice CMSIS-NN. Cieľové jadro a jeho inštrukcie sa vyberajú pri zostavení. Kvantizácia INT8 znižuje nároky a optimalizácie dopredu pripravia rozloženie váh či pamäte. Zariadenie potom nevykonáva prácu, ktorú bolo možné urobiť už pri exporte.
Autori uvádzajú jadro runtime pod 20 KiB flash, ale nejde o veľkosť kompletnej aplikácie. Tá zahŕňa váhy, použité operátory, ovládače a ďalšie komponenty. Výber iba potrebných operácií pomáha udržať binárny súbor malý, no konečný rozpočet sa musí overiť na konkrétnom modeli.
Detekcia osoby ukazuje reálne obmedzenia
V ukážke na doske Renesas EK-RA8D1 s Cortex-M85 zaberá INT8 model µYOLO približne 452 KiB, celá aplikácia okolo 640 KiB flash a špičková RAM približne 254 KiB. Samotná inferencia dosahuje 24 ms pri 480 MHz, zatiaľ čo kompletný kamerový postup beží približne na 12,7 snímky za sekundu.
Rozdiel tvoria aj presuny a spracovanie obrazových dát. Autori navyše ukazujú výrazný vplyv umiestnenia pamäte a cache. Pre integrátora je preto dôležitejší celý priechod od snímača po rozhodnutie než izolované číslo neurónovej siete. Dokumentácia a vzorový projekt umožňujú postup zopakovať, ale fyzická doska, periférie a pamäťová mapa ostávajú súčasťou vlastnej integračnej práce.
Pre zariadenie v teréne je dôležitá aj stabilita dlhého behu. Jednorazové meranie nemusí odhaliť súbeh kamery, komunikácie a ďalších úloh firmvéru. Vývojár preto potrebuje sledovať pamäťový vrchol v celej aplikácii a overiť správanie pri chybnom alebo chýbajúcom vstupe. Výhodou spoločného exportného postupu je ľahšie porovnanie modelu pred nasadením a po ňom; konečná integrácia však stále patrí do vývoja konkrétneho zariadenia.
Technický kontext
Stav overenia: Spracované podľa zdroja; redakcia postup nereprodukovala.
Verzie: Zdroj neuvádza konkrétne verzie.
Podmienky použitia: Použitie závisí od konkrétnej konfigurácie a dokumentácie uvedenej v zdrojoch.
Obmedzenia: Redakcia nereprodukovala testy dodávateľov; staršie udalosti sú v texte datované.
Zdroje
Súvisiace
Ďalšie články k téme
Intel GPU D-series stavia na veľkej pamäti. Základná karta má 160 GB, partneri môžu ísť vyššie
Crescent Island dostáva produktové meno a nové parametre. Rozlišovať treba návrhové maximum od konkrétnej karty dostupnej zákazníkovi.
Muse Spark Open: otvorené váhy veľkého multimodálneho modelu potrebujú veľkú infraštruktúru
Hugging Face rozoberá architektúru modelu Meta aj podporované spúšťanie. Miliónový kontext má výraznú pamäťovú cenu.
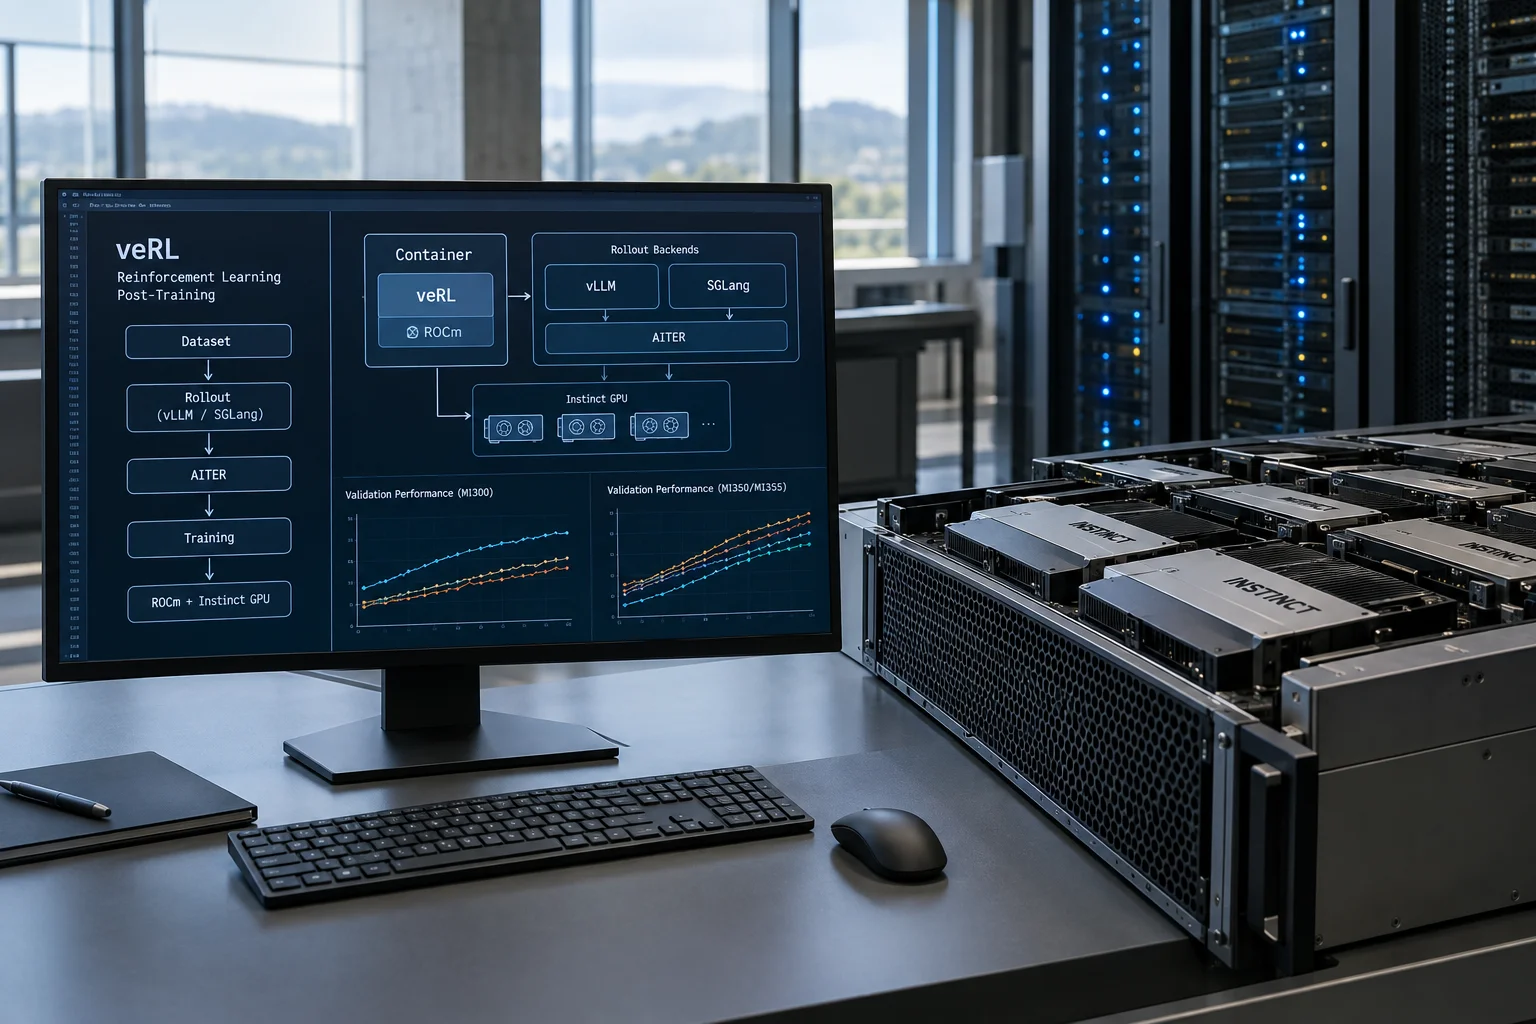
AMD sprístupnilo veRL na ROCm pre Instinct GPU a ukázalo firemné merania na MI300 a MI350/MI355
AMD vo firemnom blogu z 8. septembra 2026 opisuje podporu frameworku veRL pre RL post-training na ROCm a GPU Instinct. Novinkou je pripravený kontajner, podpora rollout backendov vLLM a SGLang s AITER a séria výrobcom nameraných validačných behov na MI300 a MI350/MI355. Ide o odborný rozbor primárneho zdroja výrobcu, nie o nezávislé potvrdenie výkonu ani „production-ready“ tvrdení.
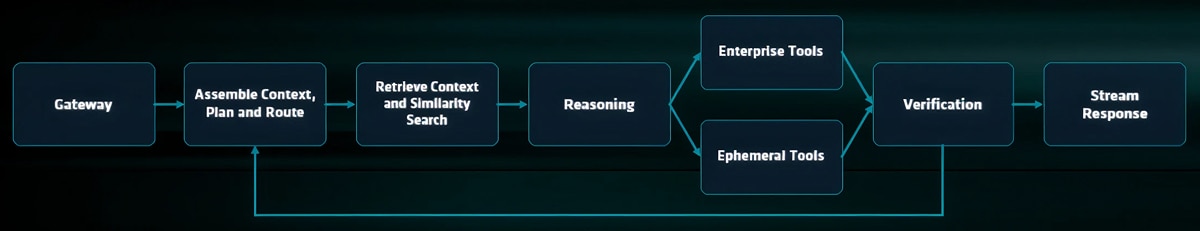
EPYC 9006 rozširuje pamäť aj počet jadier. Agentová AI potrebuje viac než GPU
AMD opisuje platformu Venice s architektúrou Zen 6 a výrobou na 2 nm. CPU obsluhuje vyhľadávanie, databázy a nástroje okolo modelu.